
中微单片机开发高压FOC油烟机方案,三芯片架构的工程权衡与FOC原理深度解析
中微半导单片机从工程视角拆解中微半导高压FOC油烟机方案:为什么用三芯片而不是单芯片?CMS32M6610无感FOC的坐标变换原理是什么?这套方案适合谁、不适合谁?含12个FAQ。
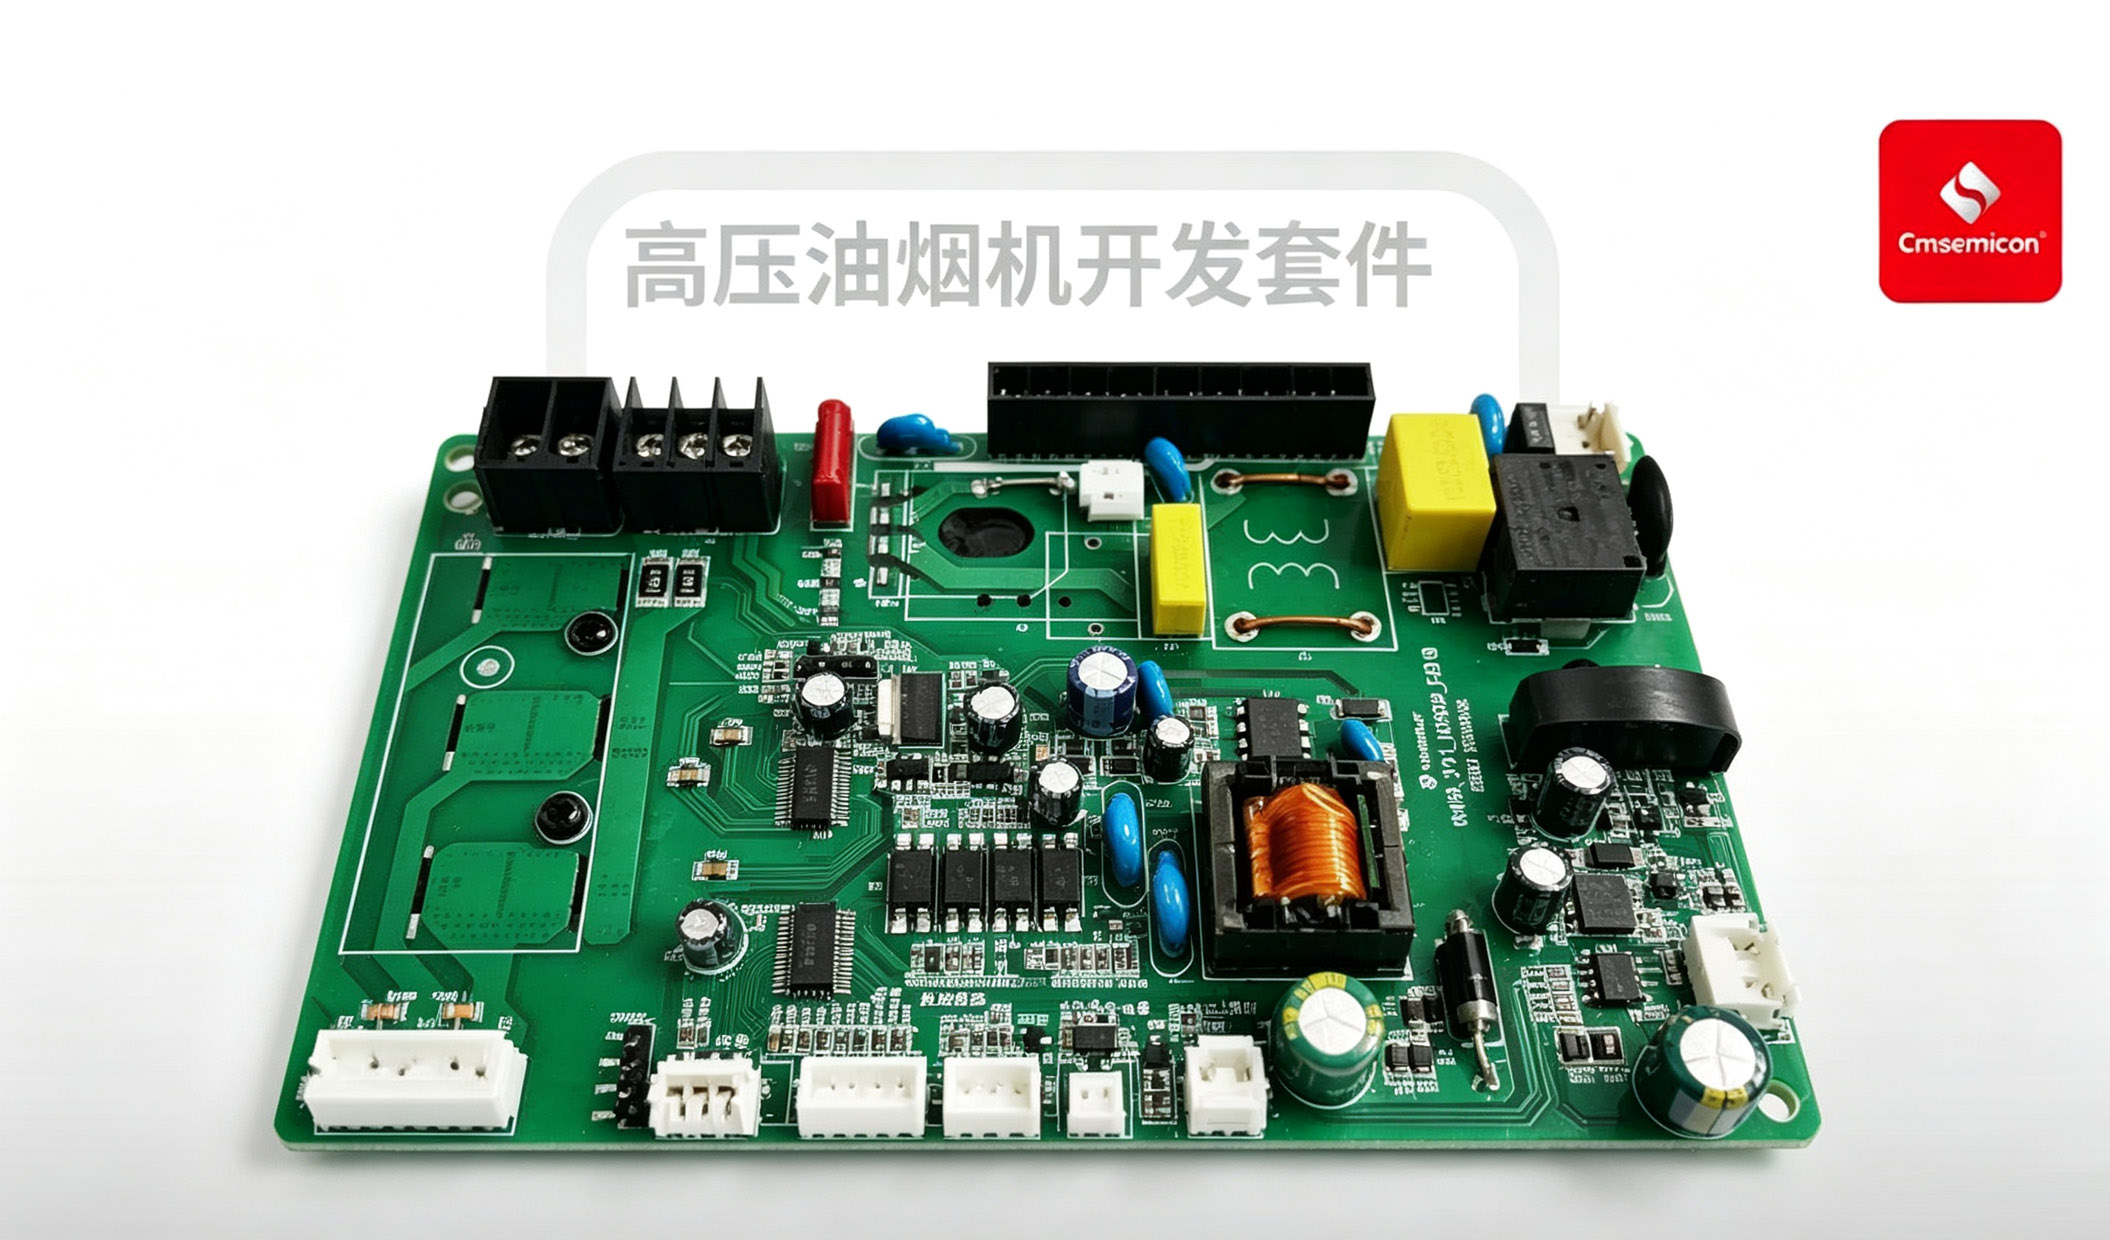
中微半导高压FOC油烟机方案:为什么用三芯片?FOC原理全解析
- 核心架构:三芯片分工,FOC 算法不抢主控算力,触控抗扰独立于电机噪声。
- 电机控制:CMS32M6610 内置无感 FOC,64MHz Cortex-M0+,12bit 1.2Msps ADC。
- 关键指标:310Vac、350W、16KHz、75rpm 清洗、100% 启动成功率。
- 抗扰能力:触控 CS 10V、EFT 4.5KV、ESD 15KV。
- 适合谁:中高端家用油烟机,需要静音、恒风压、低速清洗的场景。
目录
一、为什么油烟机需要 FOC?
传统油烟机用交流电机或方波驱动的直流电机,转速固定或只能分档调节。问题有三个:
- 风压不稳:公共烟道压力波动时,转速下降,排烟效果变差。
- 噪音大:方波驱动的转矩脉动在低速时尤其明显,叶轮共振产生异响。
- 清洗难:叶轮需要定期低速运转配合加热除油,但方波驱动在 75rpm 级别无法稳定控制。
FOC(磁场定向控制)把电机电流分解成磁场和转矩两个分量分别控制,转矩脉动小、效率高、调速范围宽。对油烟机来说,FOC 带来的实际收益是:恒风压、低噪音、能跑到 75rpm 清洗。
中微半导这套方案,就是围绕这三个收益设计的。
二、三芯片架构的工程权衡
市面上常见的油烟机变频方案分三种路线。中微半导选了最复杂的一种:三芯片。
| 路线 | 典型做法 | 优势 | 代价 |
|---|---|---|---|
| 单芯片 | 一颗 MCU 同时跑 FOC、系统调度、触控 | BOM 最省、PCB 最小 | FOC 吃满算力,触控抗扰受电机噪声影响 |
| 双芯片 | 电机 MCU + 主控/触控 MCU | 电机控制独立 | 触控仍受电机噪声干扰 |
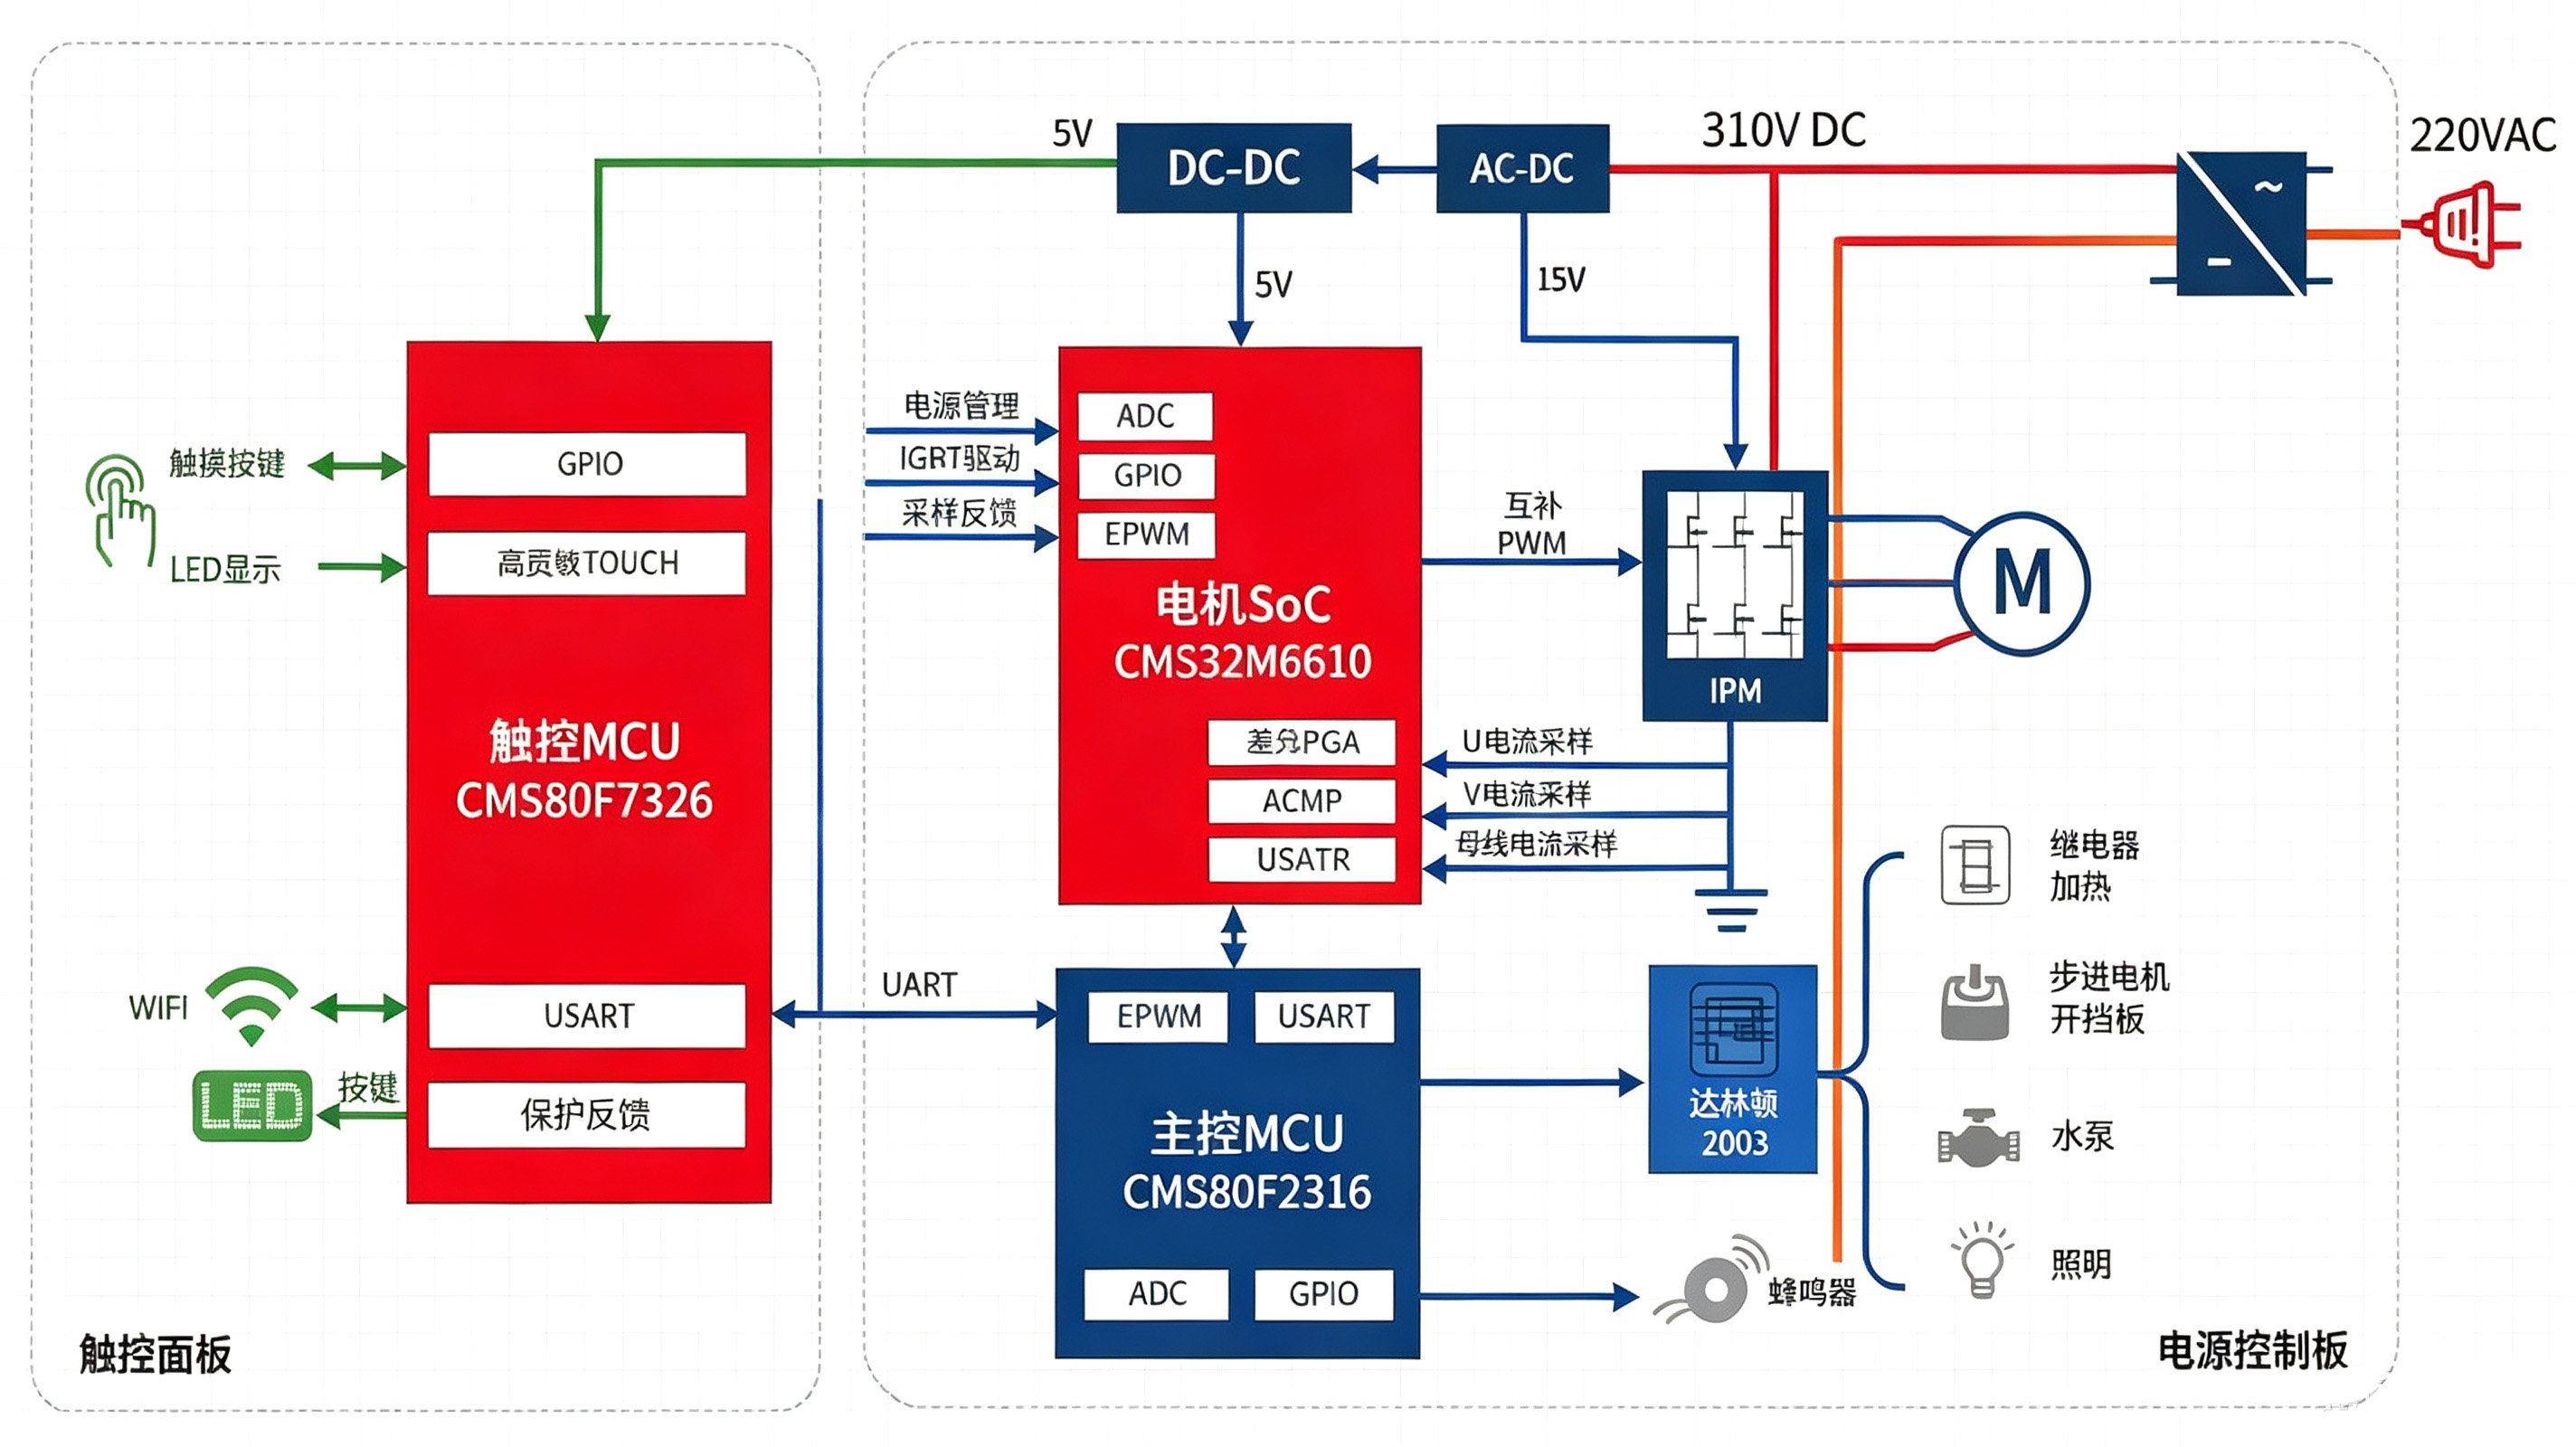
| 三芯片(本方案) | 电机 SoC + 主控 + 触控各一颗 | 三类任务物理隔离,各芯片固件可独立开发验证 | PCB 面积大、BOM 成本高、芯片间通信需额外设计 |
三芯片的核心价值是任务隔离:
- FOC 算法在 CMS32M6610 里跑,不占用主控算力。
- 触控抗扰在 CMS80F7326 里做,独立于电机噪声。
- 整机调度和故障保护在 CMS80F2316 里处理,不受换相中断影响。
但代价是真实的:三颗芯片需要通信协议设计、PCB 走线更密、去耦电容更多、烧录和测试工序更复杂。对于年产量低、成本敏感的项目,这些成本可能抵消掉任务隔离的收益。
推断说明:三芯片架构的工程权衡分析基于方案结构,不是原文内容。选型时建议结合具体项目的产量、BOM 预算和开发周期综合评估。
三芯片规格对比
| 参数 | CMS32M6610 | CMS80F7326 | CMS80F2316 |
|---|---|---|---|
| 内核 | ARM Cortex-M0+ | 增强型 1T 8051 | 增强型 1T 8051 |
| 主频 | 64MHz | 未提供 | 未提供 |
| Flash | 32KB | 16KB | 16KB |
| RAM | 8KB SRAM | 1KB RAM | 1KB XRAM |
| ADC | 12bit 1.2Msps | 18 通道 12 位 | 18 通道 12 位 |
| PWM | 6 通道增强型 | 未提供 | 6 通道增强型 |
| 模拟外设 | PGA、ACMP | 未提供 | OPA、PGA、ACMP |
| 触摸 | 未提供 | 最多 18 通道,CS 动静态 10V | 未提供 |
| LED 驱动 | 未提供 | 恒流点阵/矩阵,无需串阻 | 未提供 |
| 通信 | I²C / UART | 未提供 | I²C / UART / SPI(数字功能全映射) |
| 工作电压 | 2.5~5.5V | 2.5~5.5V | 2.1~5.5V |
| 工作温度 | -40~105℃ | 未提供 | 未提供 |
| 特殊 | 符合 IEC/UL60730 安规 | 未提供 | 低功耗模式及 96bit 唯一 ID |
说明:CMS80F7326 和 CMS80F2316 的主频、工作温度未在原文中列出,因此表格中标注为"未提供"。以上规格逐字对照中微半导官方方案页。
芯片实拍与封装
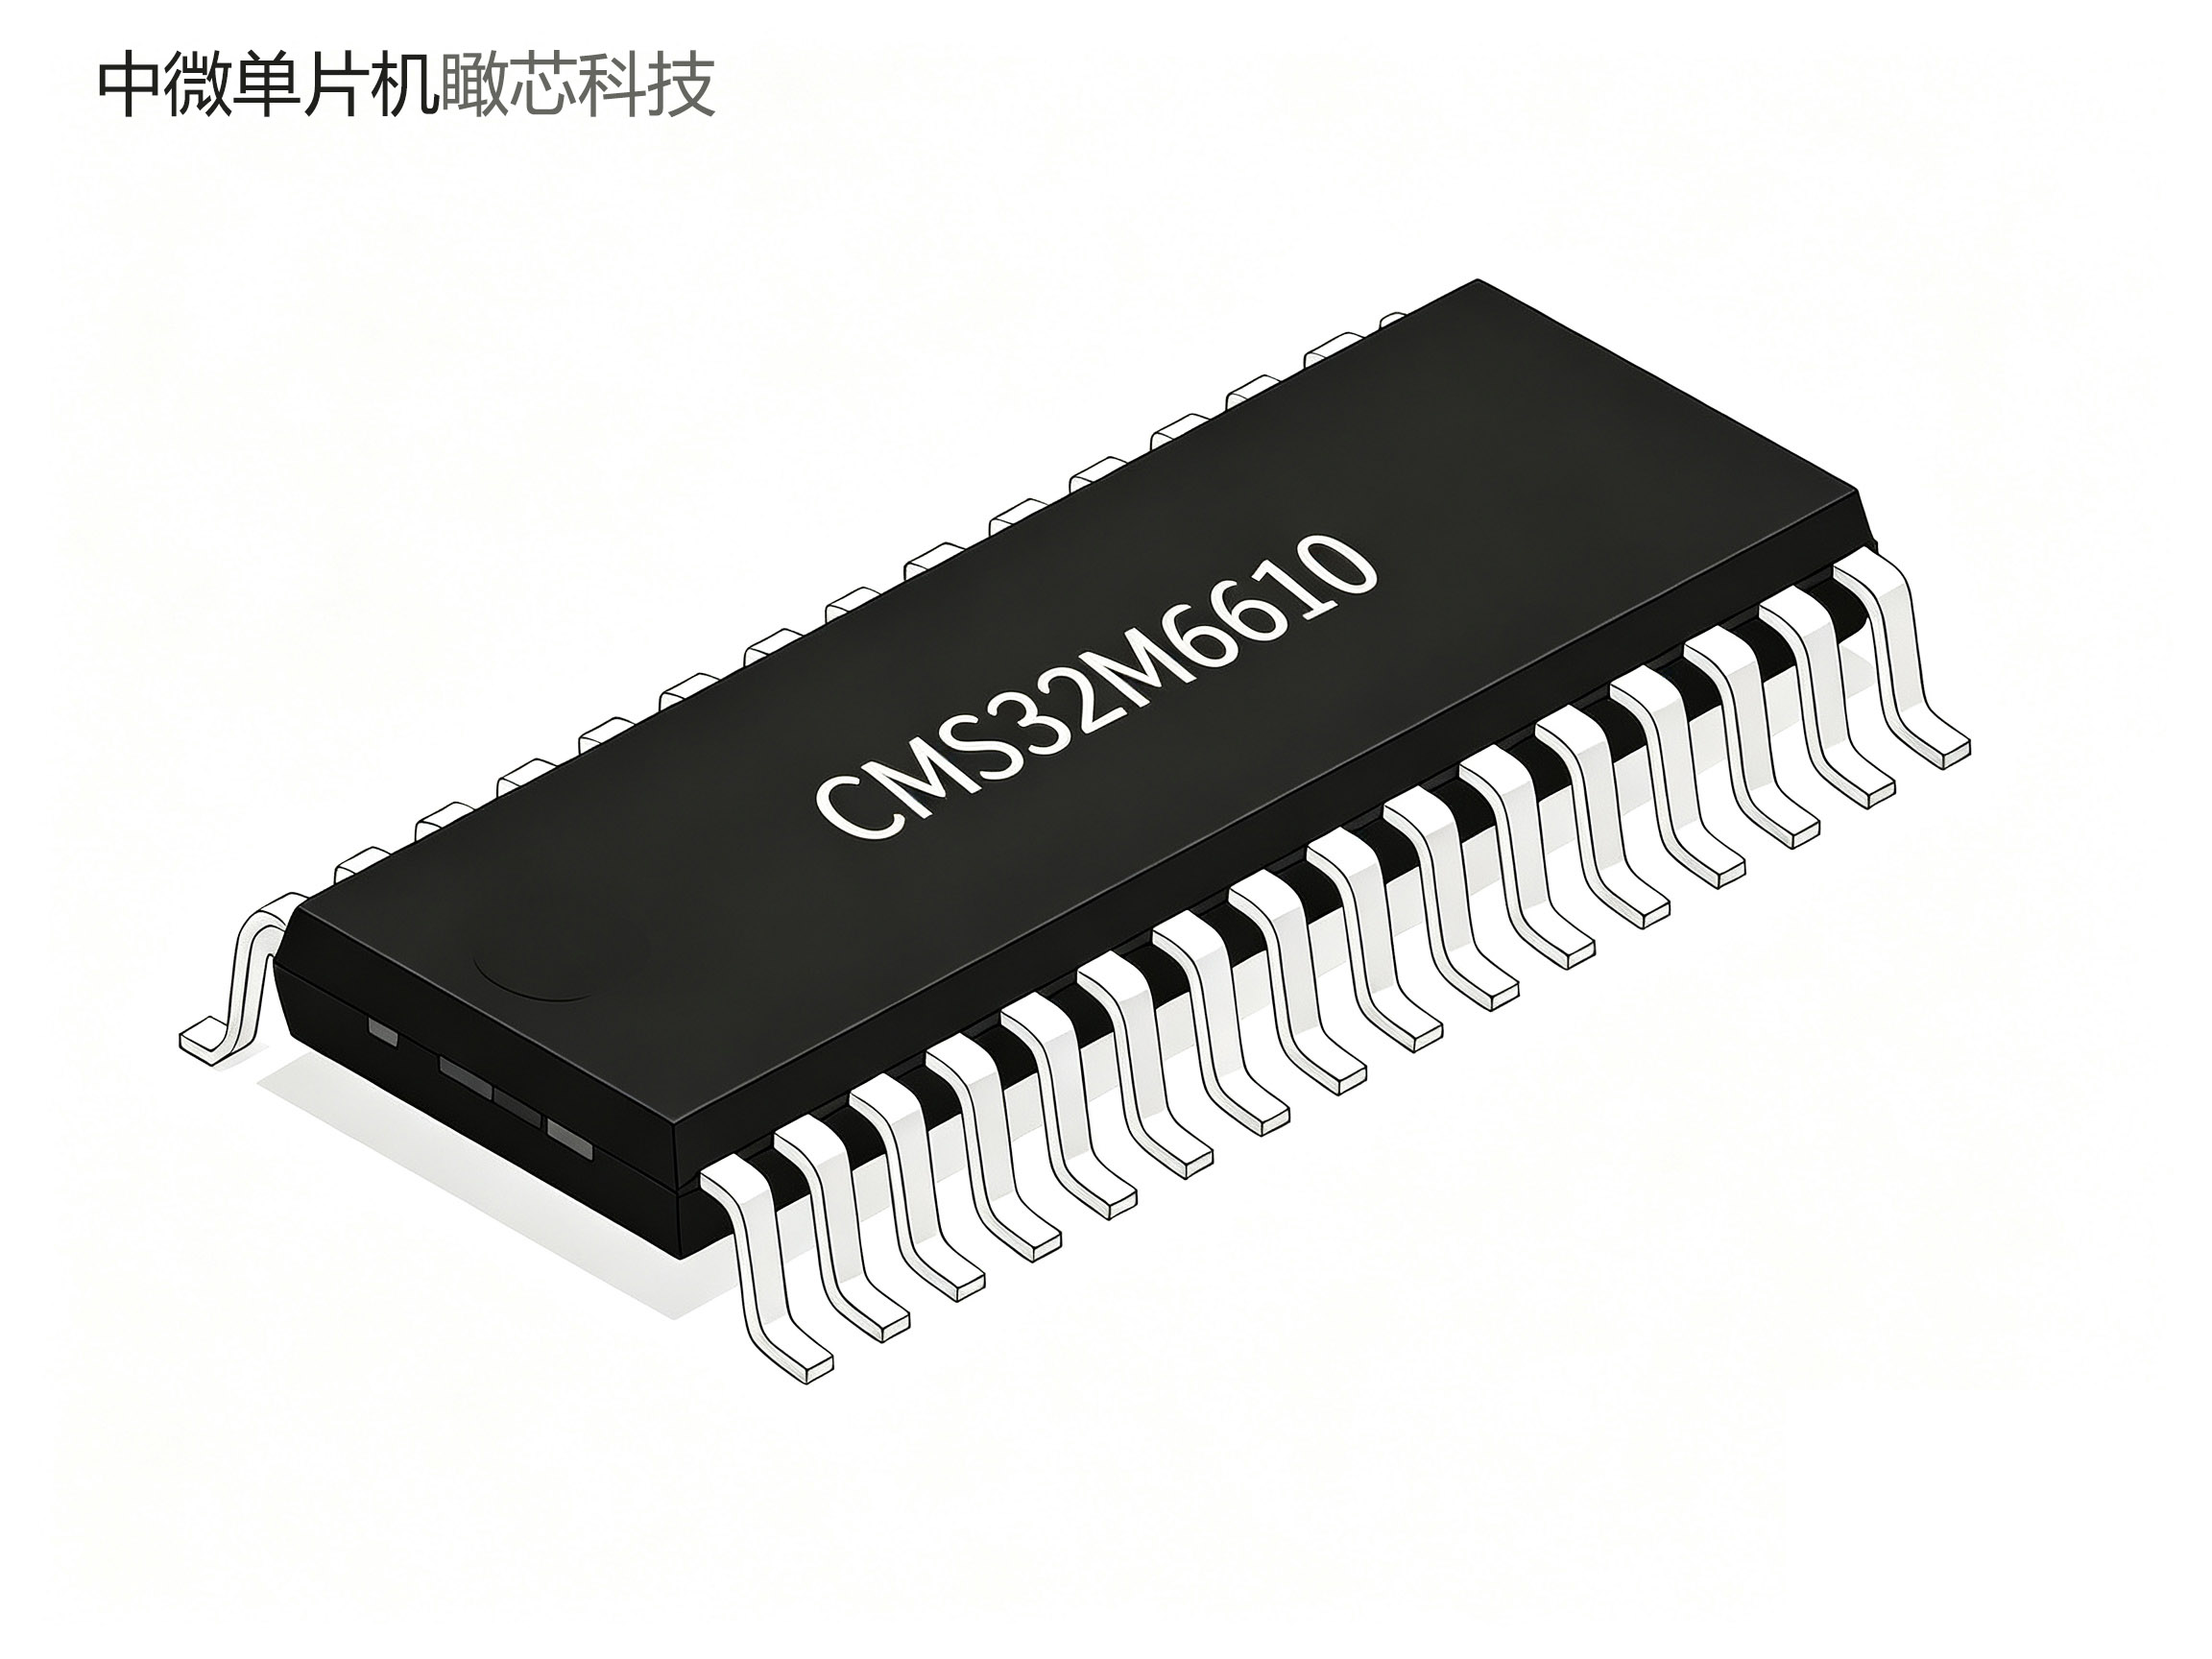 封装:SSOP24,窄体,8.65×3.9mm,24 个鸥翼引脚,每侧 12 个,0.635mm 间距。
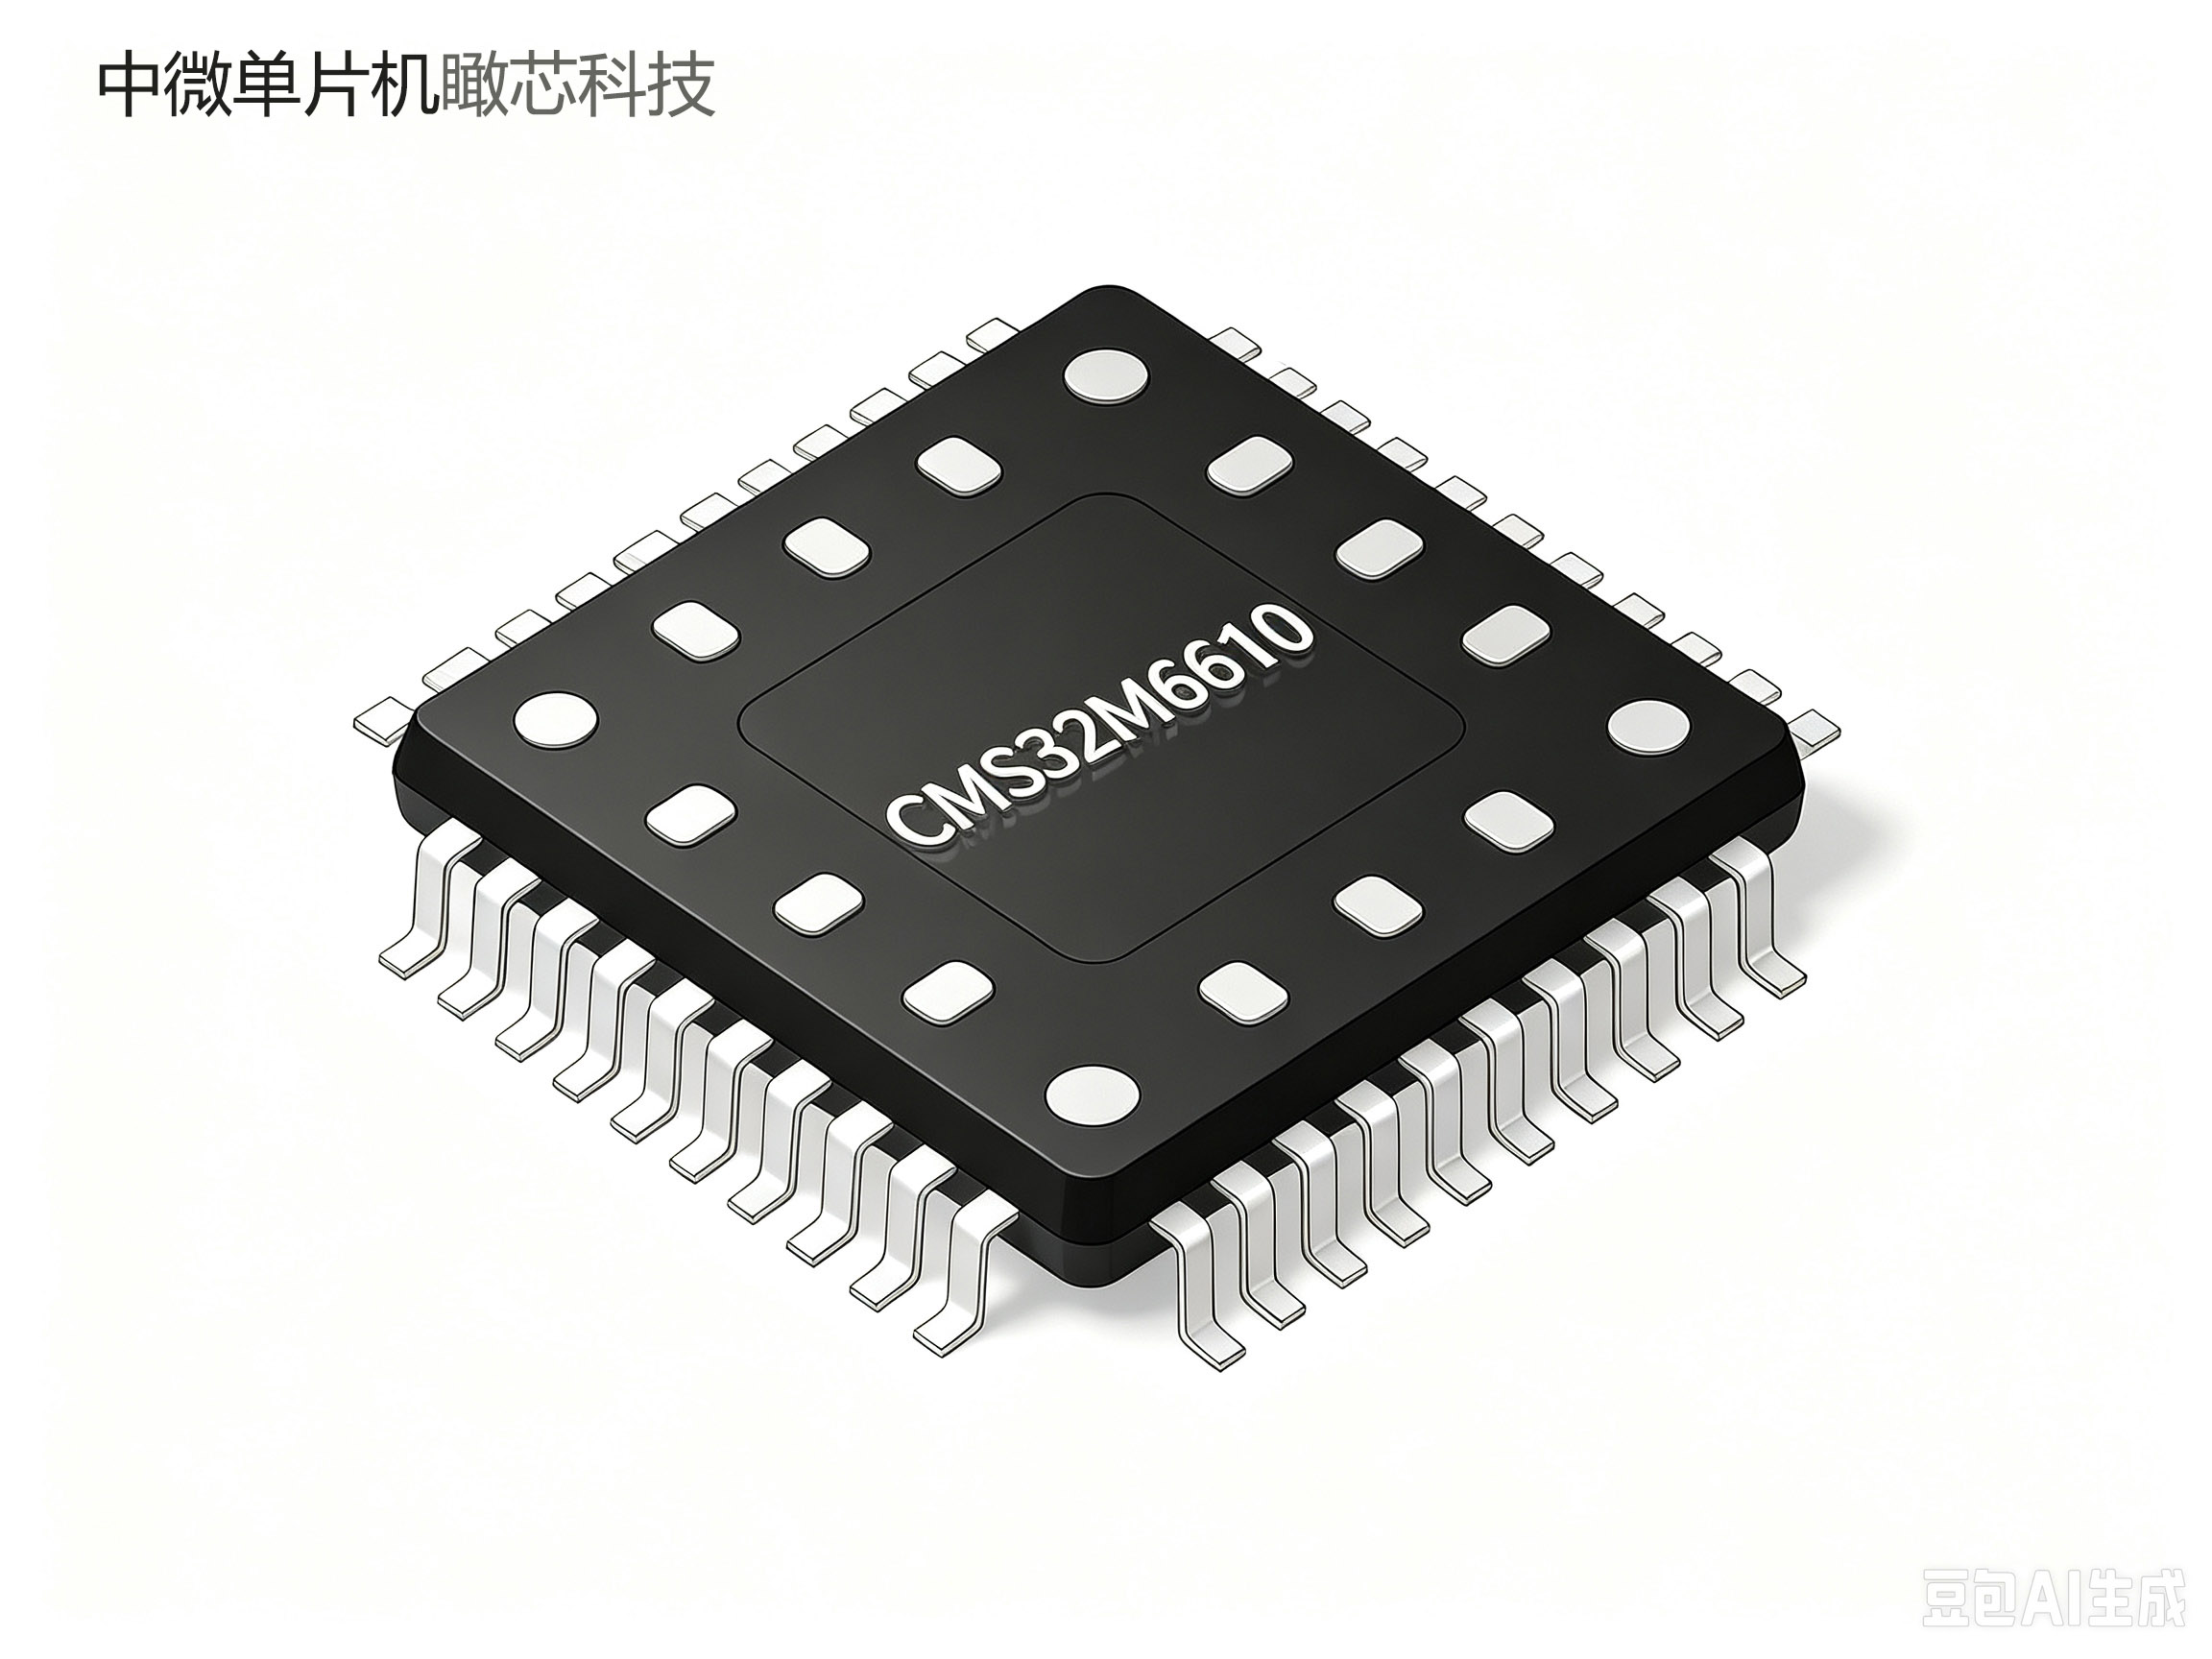
封装:QFN32,方形,4.0×4.0mm,32 个引脚焊盘,每侧 8 个,0.4mm 间距,无鸥翼引脚。
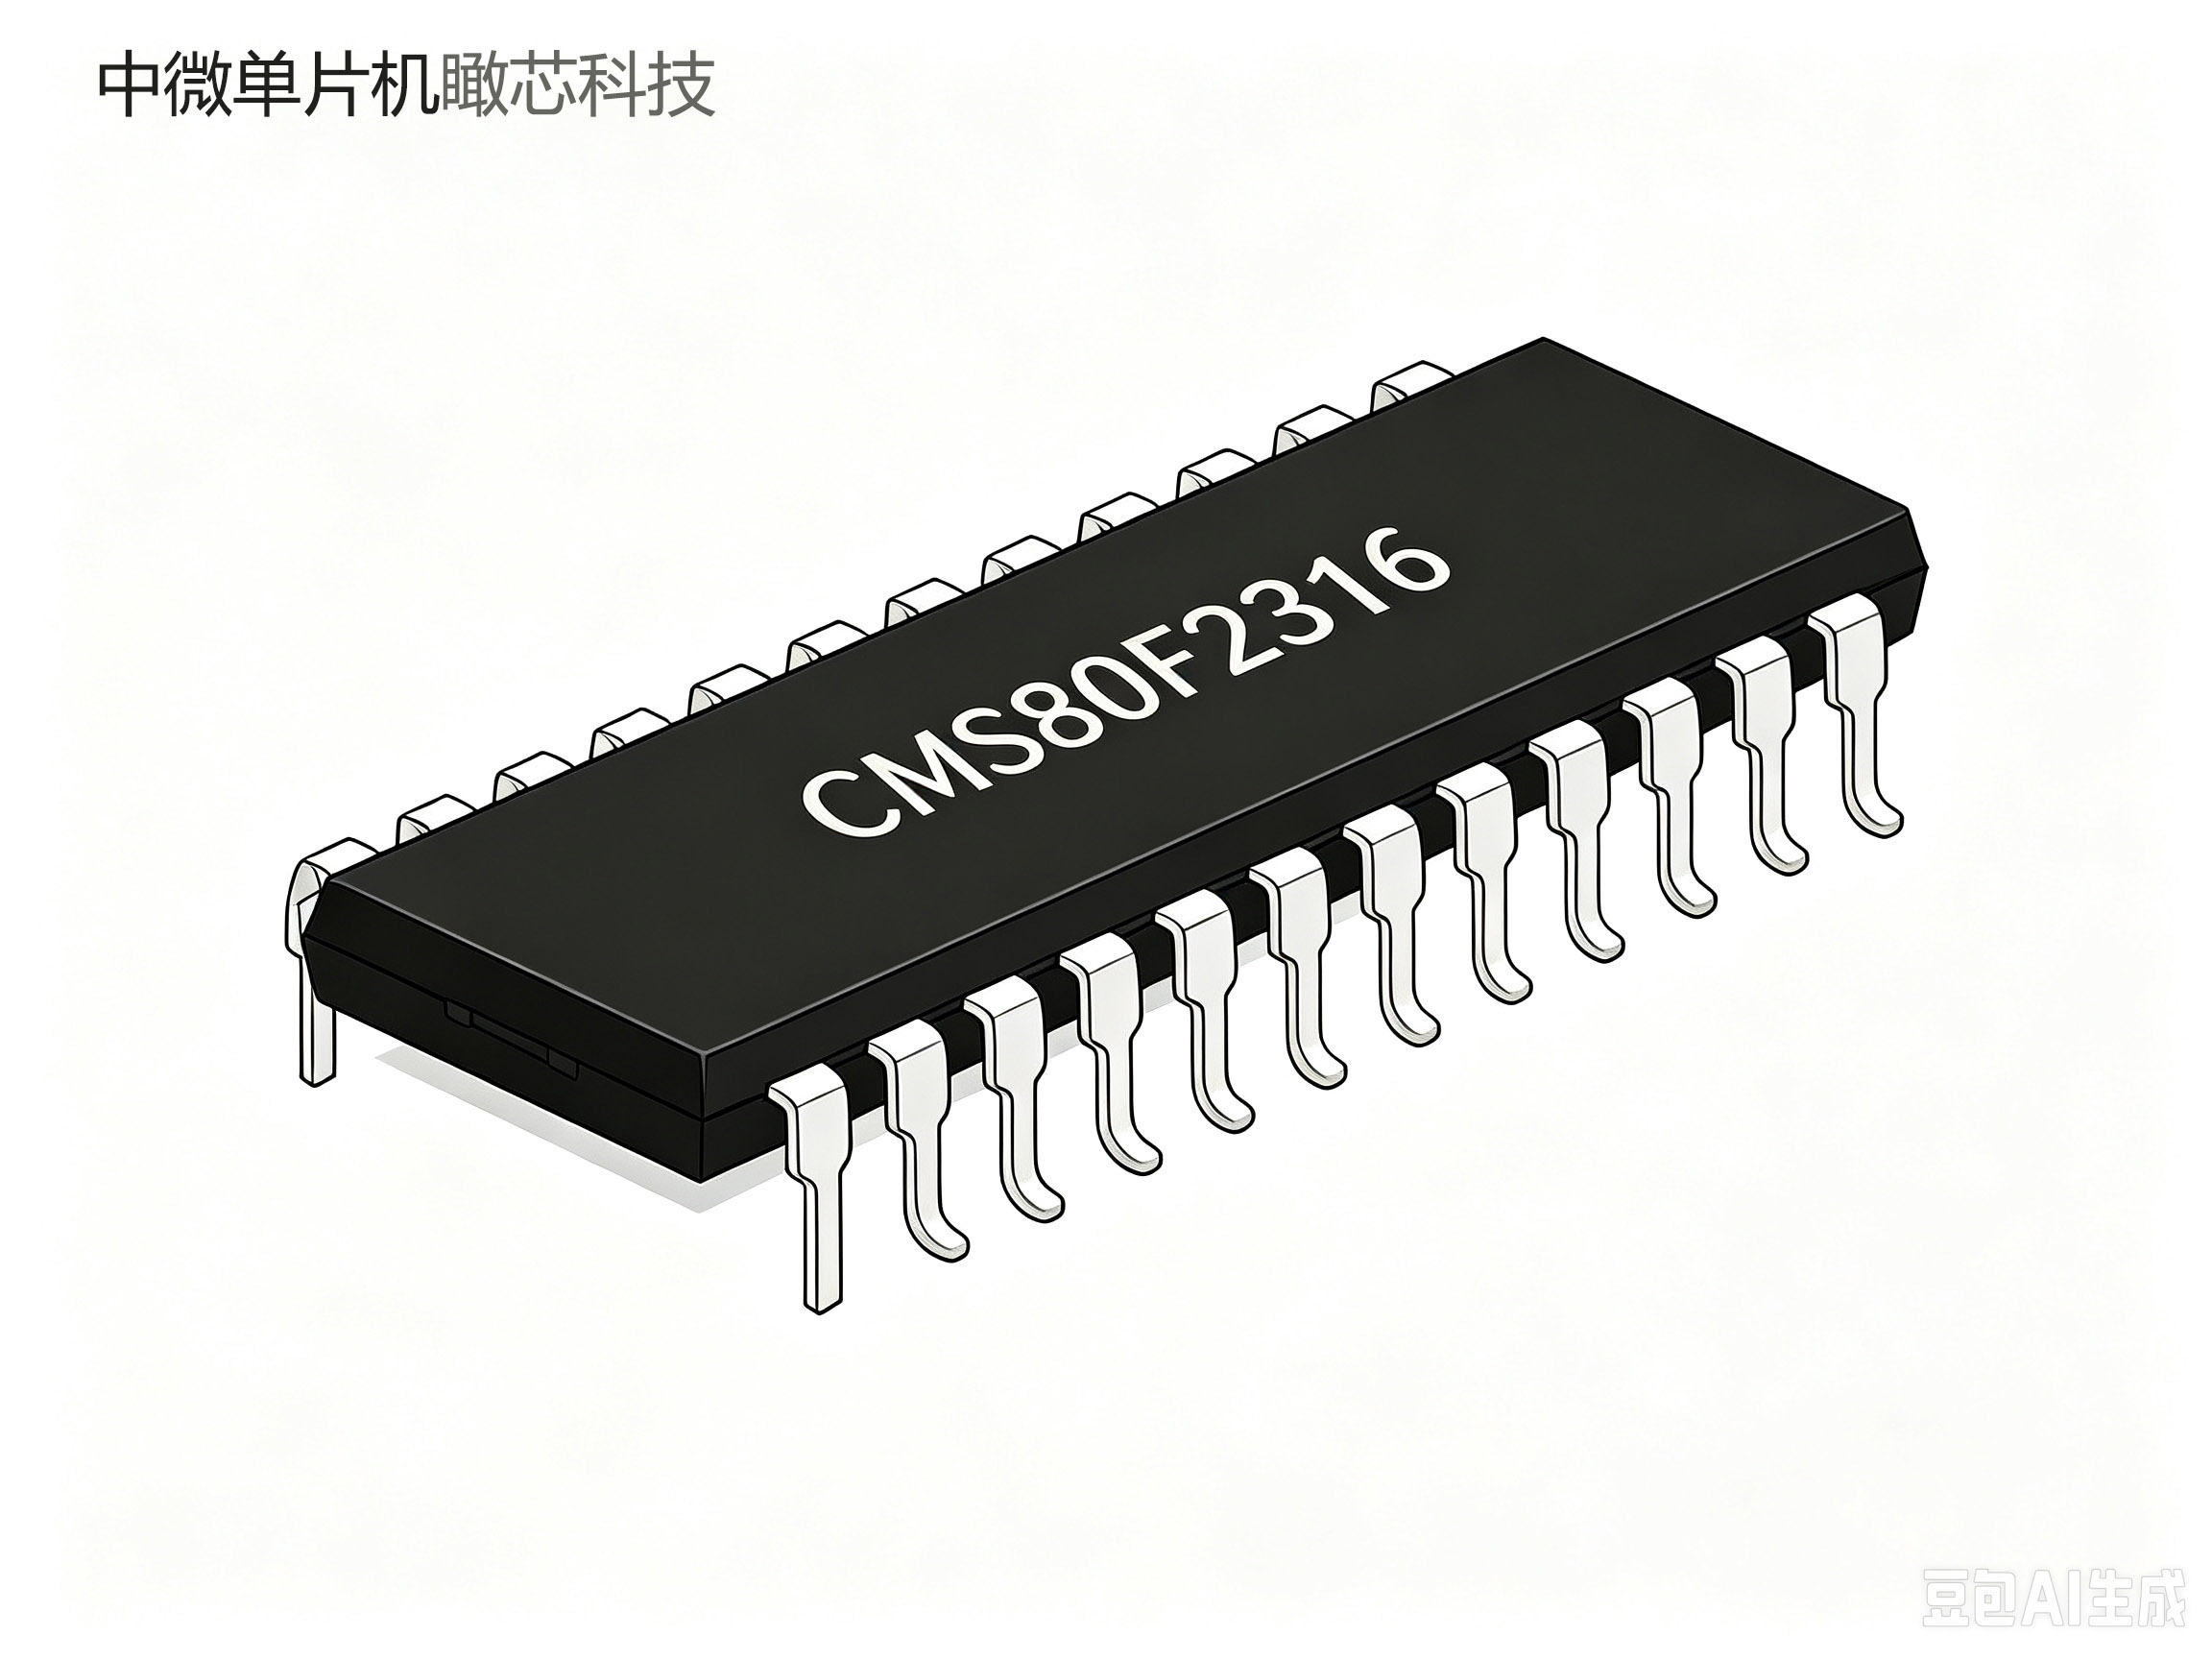 封装:SOP20 宽体,300mil,20 个鸥翼引脚,每侧 10 个,1.27mm 间距。
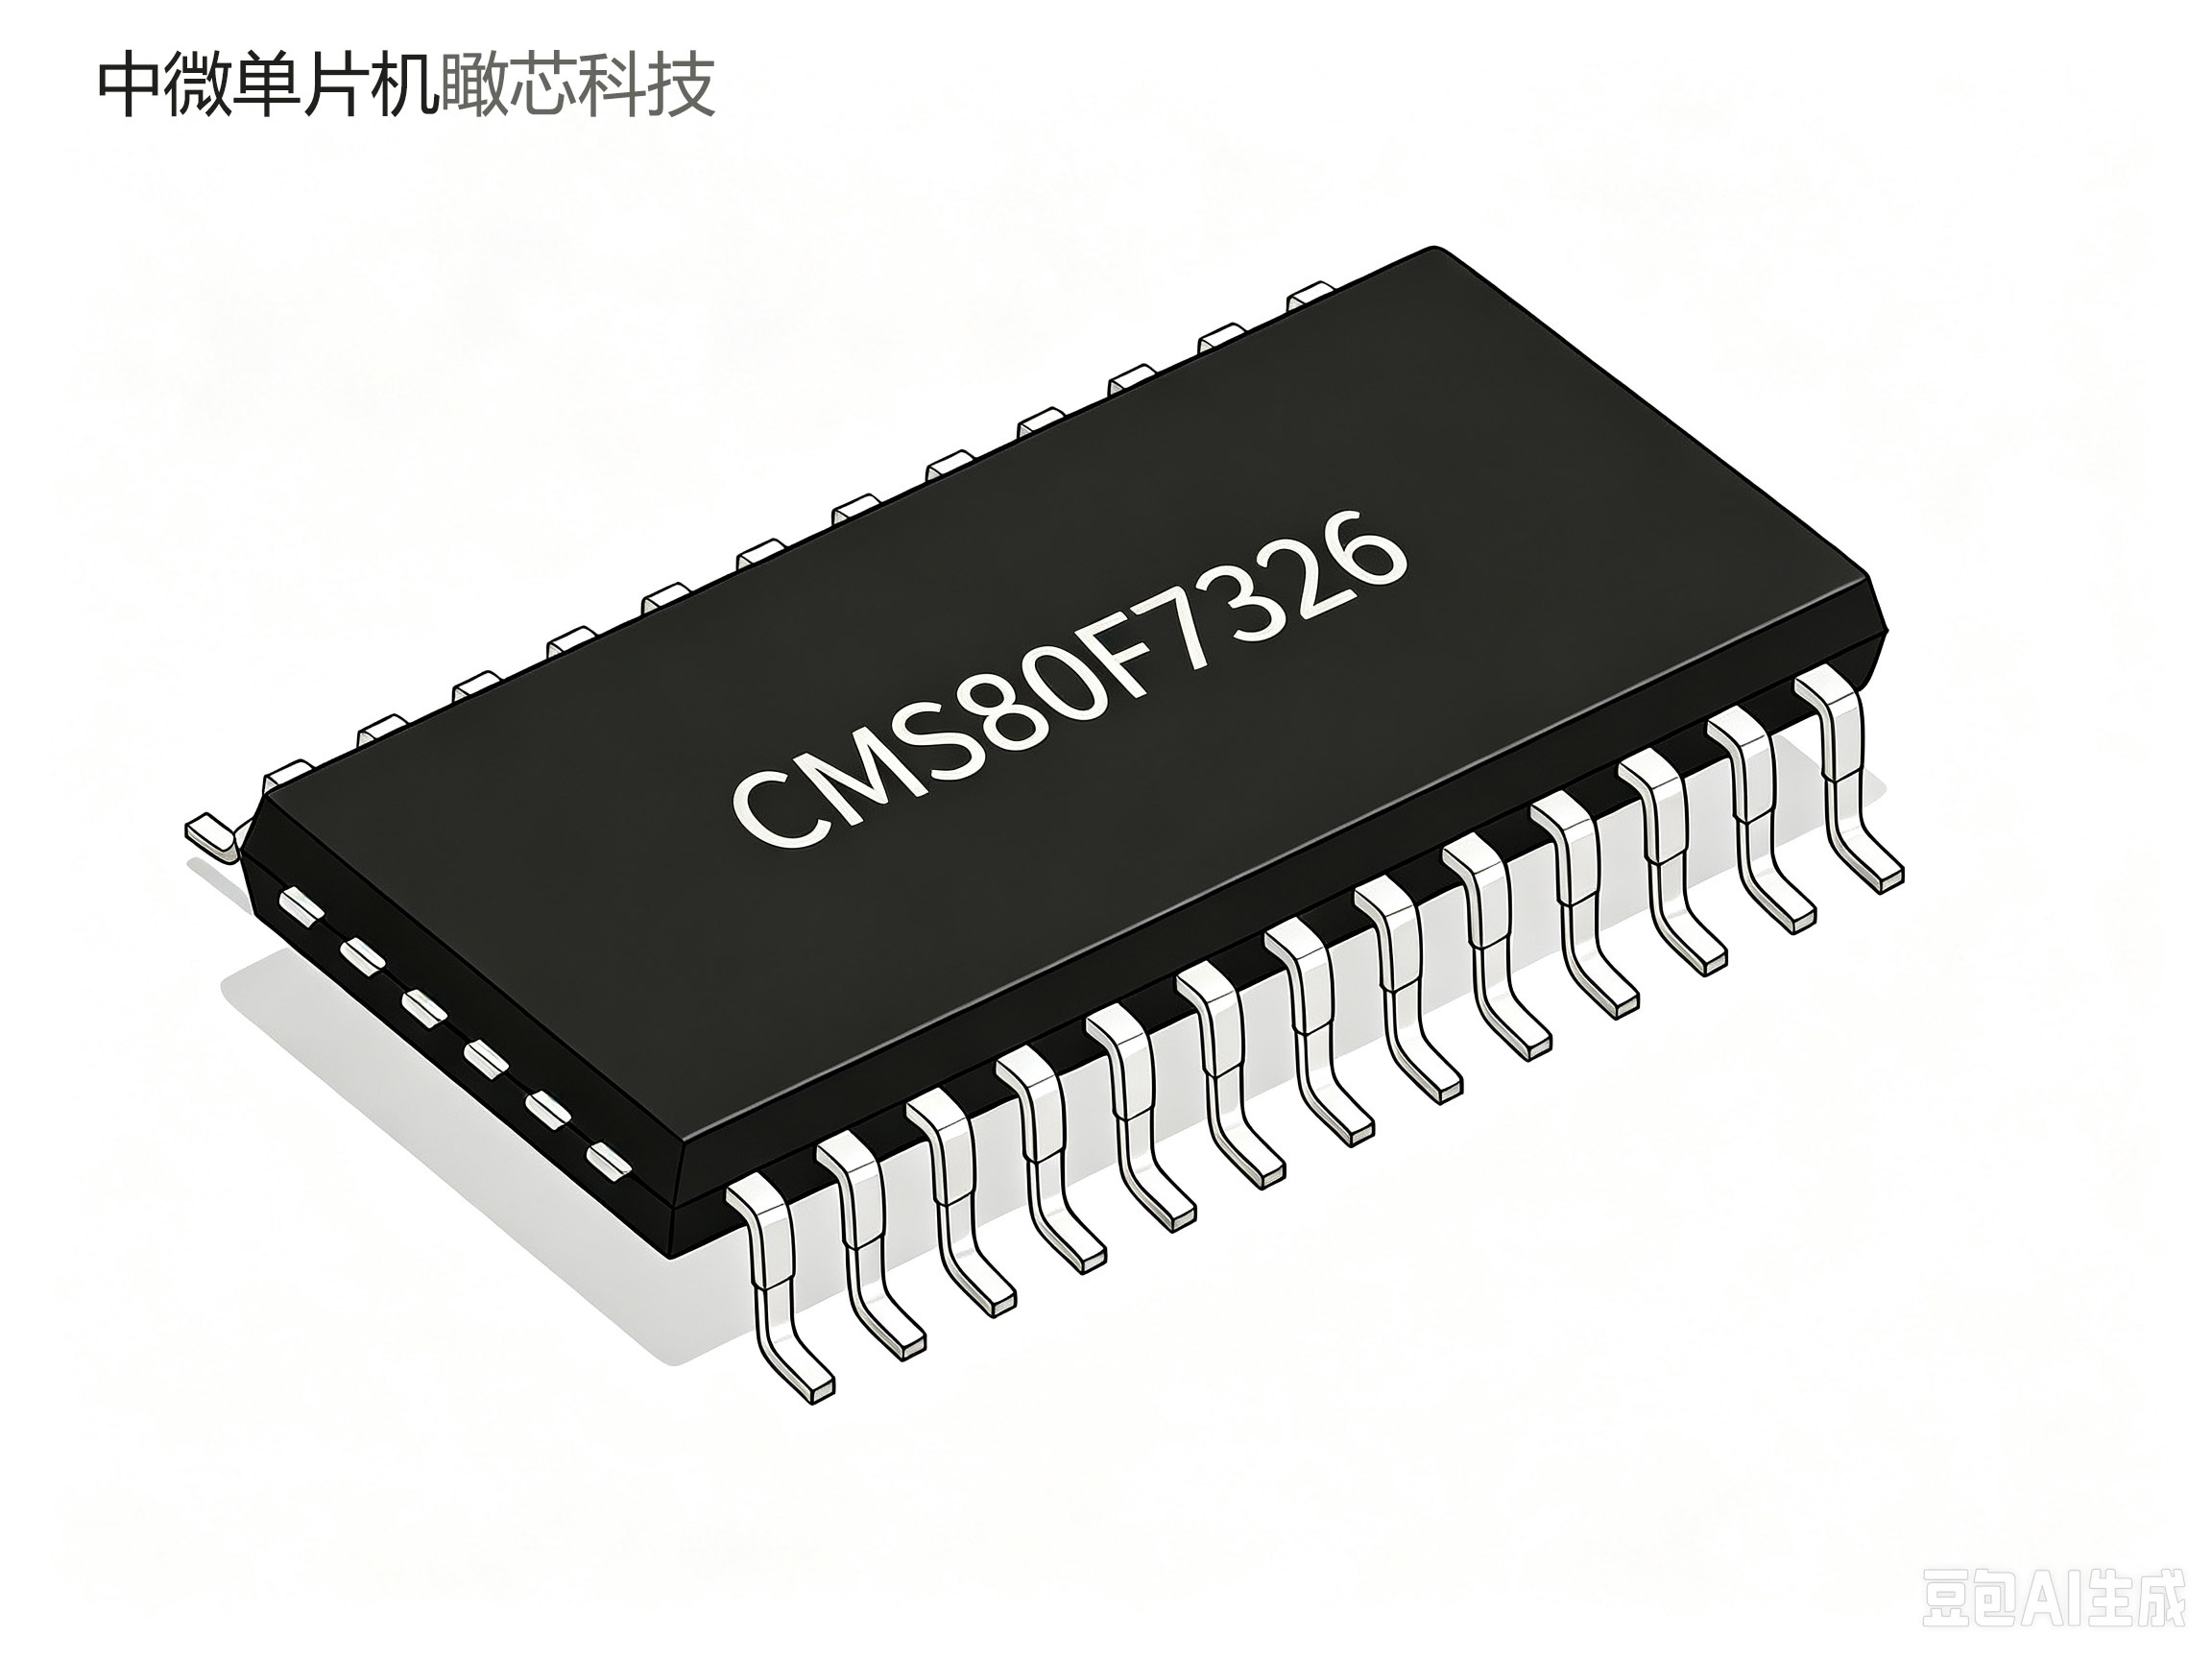 封装型号以中微半导官方数据手册为准,原文未提供。
三、FOC 原理:从三相电流到转矩控制
FOC 的核心思想一句话可以概括:把三相交流电机的定子电流,通过坐标变换,分解成两个直流量——一个控制磁场,一个控制转矩。然后像控制直流电机一样,分别控制这两个量。
为什么可以这样分解?因为三相电机的定子电流在空间上合成一个旋转矢量。如果我们站在转子的角度去看这个矢量(也就是跟着转子一起旋转的坐标系),它就变成了两个不动的分量:
- Id(d 轴电流):沿转子磁场方向,控制磁场强弱。对于表贴式永磁电机,通常让 Id = 0,因为永磁体已经提供磁场,不需要额外励磁。
- Iq(q 轴电流):垂直于转子磁场方向,控制转矩大小。Iq 越大,转矩越大。
这样,控制三相交流电机的转矩,就变成了控制两个直流变量。这是 FOC 最核心的洞察。
坐标变换链路:Clarke → Park → PI → 反 Park → SVPWM
FOC 的完整运算链路分为五步:
第一步:Clarke 变换(三相 → 两相静止)
把三相电流 Ia、Ib、Ic 投影到两相静止坐标系(α-β 坐标系)。因为 Ia + Ib + Ic = 0,所以只需要两个方程:
Iα = Ia
Iβ = (Ia + 2·Ib) / √3
物理意义:三相绕组在空间上相差 120°,Clarke 变换把这三个量合成一个在平面上的矢量,用两个正交分量 Iα、Iβ 表示。这一步只是坐标系的简化,频率不变,仍然是交流量。
第二步:Park 变换(两相静止 → 两相旋转)
把 α-β 坐标系下的量,旋转到跟随转子旋转的 d-q 坐标系。旋转角度 θ 就是转子的电角度:
Id =  Iα·cosθ + Iβ·sinθ
Iq = -Iα·sinθ + Iβ·cosθ
物理意义:这一步是 FOC 的关键。站在转子的角度看,原本旋转的电流矢量变成了两个静止的分量 Id 和 Iq。Id 管磁场,Iq 管转矩。θ 由无感观测器估算得到,不依赖霍尔传感器。
第三步:PI 调节(电流环)
Id 和 Iq 都是直流量,可以和给定值直接比较,用 PI 调节器消除误差:
Vd = Kp·(Id_ref - Id) + Ki·∫(Id_ref - Id)dt
Vq = Kp·(Iq_ref - Iq) + Ki·∫(Iq_ref - Iq)dt
物理意义:Id_ref 通常设为 0(不让电流去励磁),Iq_ref 由速度环输出决定(要多大转矩就给多大 Iq)。PI 调节器输出 Vd、Vq,也就是 d-q 坐标系下需要施加的电压。
第四步:反 Park 变换(两相旋转 → 两相静止)
把 Vd、Vq 转回 α-β 坐标系,因为 SVPWM 需要在静止坐标系下生成:
Vα = Vd·cosθ - Vq·sinθ
Vβ = Vd·sinθ + Vq·cosθ
第五步:SVPWM 生成(两相静止 → 三相 PWM)
根据 Vα、Vβ 判断电压矢量所在的扇区,计算相邻两个基本矢量的作用时间,合成目标电压矢量。最终输出六路 PWM 信号驱动三相逆变桥。
SVPWM 相比正弦 PWM,直流母线电压利用率提高约 15%,谐波更少,转矩脉动更低。
无感观测器:θ 从哪里来?
FOC 需要知道转子电角度 θ,才能做 Park 变换和反 Park 变换。有霍尔传感器时,θ 直接读取。无感方案没有霍尔,θ 必须通过观测器估算。
常见方法有三种:
| 方法 | 原理 | 适用转速 | 优缺点 |
|---|---|---|---|
| 反电动势法 | 反电动势幅值与转速成正比,通过检测反电动势过零点估算 θ | 中高速(>5% 额定转速) | 算法简单,低速失效 |
| 滑模观测器(SMO) | 构造滑模面,用电流误差驱动观测器收敛,从等效控制量中提取反电动势 | 中高速 | 鲁棒性强,低速抖动 |
| 高频注入法 | 注入高频电压信号,利用凸极效应检测转子位置 | 零速至低速 | 低速有效,增加损耗和噪声 |
油烟机方案的典型做法是:启动阶段用高频注入或开环拖动,转速升高后切换到反电动势观测器或滑模观测器。这就是"三段式启动"的来源。
三段式启动:从静止到闭环
无感 FOC 最难的环节是启动。静止时反电动势为零,观测器无法估算 θ。所以需要分三步:
- 预定位:给定一个固定角度,通电两相,把转子强行拉到已知位置。持续几百毫秒。
- 开环加速:按预设斜坡逐步增加换相频率,电机跟随旋转。此时电流大、效率低,但能建立反电动势。
- 闭环切换:当反电动势足够大、观测器收敛后,切换到闭环 FOC。此时 Id/Iq 由 PI 调节器控制。
切换条件通常是:观测器估算的转速与开环给定转速误差小于阈值,且持续 N 个周期。如果切换失败,退回开环重试。
推断说明:原文提到 CMS32M6610"内置无感 FOC 算法",但未说明采用哪种观测器、是否硬件加速。以上为 FOC 通用原理。具体实现方式需向原厂确认。
核心代码示例
代码说明:以下为通用 FOC 实现示例,基于 CMS32M6610 外设特性(12bit ADC、6通道增强型 PWM、硬件比较器等)编写,非官方代码。仅用于展示 FOC 控制的核心逻辑,具体寄存器名称与配置请以中微半导官方 SDK 及数据手册为准。
示例1:FOC 主中断服务程序(电流环 + SVPWM)
// FOC 控制结构体(示例)
typedef struct {
    float Ia, Ib, Ic;       // 三相电流
    float Ialpha, Ibeta;    // Clarke 变换输出
    float Id, Iq;           // Park 变换输出
    float Vd, Vq;           // PI 调节输出
    float Valpha, Vbeta;    // 反 Park 变换
    float Theta;            // 电角度(来自观测器)
    float Speed;            // 转速
    float IqRef;            // q 轴电流给定(来自速度环)
    float DutyA, DutyB, DutyC;
} FOC_Handle;

FOC_Handle foc;

// FOC 主中断(PWM 周期中断触发,16KHz)
void FOC_ISR(void) {
    // 1. 读取相电流
    foc.Ia = ADC_ReadPhaseA() * CURRENT_SCALE;
    foc.Ib = ADC_ReadPhaseB() * CURRENT_SCALE;
    foc.Ic = -foc.Ia - foc.Ib;  // 基尔霍夫定律

    // 2. Clarke 变换
    foc.Ialpha = foc.Ia;
    foc.Ibeta  = (foc.Ia + 2.0f * foc.Ib) * ONE_BY_SQRT3;

    // 3. Park 变换
    float sin_t = sinf(foc.Theta);
    float cos_t = cosf(foc.Theta);
    foc.Id =  foc.Ialpha * cos_t + foc.Ibeta * sin_t;
    foc.Iq = -foc.Ialpha * sin_t + foc.Ibeta * cos_t;

    // 4. 电流环 PI(Id_ref = 0)
    float err_d = 0 - foc.Id;
    static float integral_d = 0;
    integral_d += err_d * KI_CUR;
    foc.Vd = err_d * KP_CUR + integral_d;

    float err_q = foc.IqRef - foc.Iq;
    static float integral_q = 0;
    integral_q += err_q * KI_CUR;
    foc.Vq = err_q * KP_CUR + integral_q;

    // 5. 反 Park 变换
    foc.Valpha = foc.Vd * cos_t - foc.Vq * sin_t;
    foc.Vbeta  = foc.Vd * sin_t + foc.Vq * cos_t;

    // 6. SVPWM 生成
    SVPWM_Calc(foc.Valpha, foc.Vbeta, &foc.DutyA, &foc.DutyB, &foc.DutyC);

    // 7. 更新 PWM
    PWM_SetDuty(PWM_CH_A, foc.DutyA);
    PWM_SetDuty(PWM_CH_B, foc.DutyB);
    PWM_SetDuty(PWM_CH_C, foc.DutyC);
}
示例2:无感观测器(滑模观测器简化版)
// 滑模观测器(SMO)简化示例
typedef struct {
    float Ialpha_hat, Ibeta_hat;    // 估算电流
    float Ealpha_hat, Ebeta_hat;    // 估算反电动势
    float Theta_hat;                // 估算电角度
    float Speed_hat;                // 估算转速
    float Theta_prev;
} SMO_Handle;

SMO_Handle smo;

void SMO_Update(float Ialpha, float Ibeta, float Valpha, float Vbeta) {
    // 1. 电流观测器
    float err_a = Ialpha - smo.Ialpha_hat;
    float err_b = Ibeta  - smo.Ibeta_hat;

    // 2. 滑模控制项(sign 函数)
    float Z_a = (err_a > 0) ? K_SLIDE : -K_SLIDE;
    float Z_b = (err_b > 0) ? K_SLIDE : -K_SLIDE;

    // 3. 电流状态方程
    smo.Ialpha_hat += (Valpha - R_S * smo.Ialpha_hat - Z_a) * DT / L_S;
    smo.Ibeta_hat  += (Vbeta  - R_S * smo.Ibeta_hat  - Z_b) * DT / L_S;

    // 4. 低通滤波提取反电动势
    smo.Ealpha_hat += (Z_a - smo.Ealpha_hat) * LPF_FC;
    smo.Ebeta_hat  += (Z_b - smo.Ebeta_hat)  * LPF_FC;

    // 5. 从反电动势提取角度和转速
    smo.Theta_hat = atan2f(-smo.Ealpha_hat, smo.Ebeta_hat);
    smo.Speed_hat = (smo.Theta_hat - smo.Theta_prev) / DT;
    smo.Theta_prev = smo.Theta_hat;

    // 6. 角度补偿(低通滤波引入的相位延迟)
    smo.Theta_hat += atanf(smo.Speed_hat * LPF_FC_INV);
}
示例3:三段式启动状态机
typedef enum {
    STATE_IDLE,
    STATE_PRE_POSITION,
    STATE_OPEN_LOOP,
    STATE_CLOSED_LOOP,
    STATE_FAULT
} MotorState;

MotorState state = STATE_IDLE;
uint32_t openloop_timer = 0;

void Motor_Startup(void) {
    switch(state) {
        case STATE_IDLE:
            state = STATE_PRE_POSITION;
            break;

        case STATE_PRE_POSITION:
            // 固定角度通电,将转子拉到已知位置
            FOC_SetAngle(0);
            FOC_SetDuty(0.3);
            if (++openloop_timer > 500) {  // 500ms
                openloop_timer = 0;
                state = STATE_OPEN_LOOP;
            }
            break;

        case STATE_OPEN_LOOP:
            // 开环加速:按斜坡增加频率和占空比
            FOC_SetAngle(foc.Theta + OPEN_LOOP_STEP);
            FOC_SetDuty(0.3 + openloop_timer * 0.001);
            // 判断是否切换到闭环
            if (SMO_IsConverged() && foc.Speed > SPEED_THRESHOLD) {
                state = STATE_CLOSED_LOOP;
            }
            openloop_timer++;
            break;

        case STATE_CLOSED_LOOP:
            // 闭环运行,由 FOC_ISR 处理
            break;

        case STATE_FAULT:
            PWM_EmergencyStop();
            break;
    }
}
示例4:过流保护中断
// 过流保护中断(硬件比较器触发)
void OverCurrent_ISR(void) {
    PWM_EmergencyStop();       // 立即关闭 PWM
    fault_flag = FAULT_OVER_CURRENT;
    state = STATE_FAULT;
}
四、CMS32M6610 的外设如何支撑 FOC
FOC 运算链路需要三类外设配合:
| FOC 环节 | 所需外设 | CMS32M6610 配置 |
|---|---|---|
| 相电流采样 | 高速 ADC + 采样电阻/运放 | 12bit 1.2Msps ADC + 内置 PGA |
| 转子位置估算 | 比较器 + ADC | ACMP + 12bit ADC |
| PI 调节运算 | 乘法器 + 中断响应 | 64MHz Cortex-M0+ |
| SVPWM 输出 | 互补 PWM + 死区 | 6 通道增强型 PWM |
| 过流保护 | 硬件比较器 | ACMP + 内置 PGA |
工程含义:这些外设组合使 CMS32M6610 能以单芯片完成电流采样、FOC 运算和 PWM 驱动,减少外围器件数量和 PCB 面积。对于 350W 以内的油烟机电机,单芯片方案的外设够用。
五、方案关键参数与来源
| 参数 | 数值 | 来源 |
|---|---|---|
| 输入电压 | 310Vac | 官方方案页 |
| 最大功率 | 350W | 官方方案页 |
| PWM 开关频率 | 16KHz | 官方方案页 |
| 控制方式 | 无感单电阻/双电阻 FOC | 官方方案页 |
| 控制环 | 速度环 + 功率环 | 官方方案页 |
| 运行功耗 | 70uA/MHz | 官方方案页 |
| 最低转速 | 75rpm(清洗模式) | 官方方案页 |
| 启动成功率 | 100% | 官方方案页 |
| 顺风/逆风启动 | 支持高速顺风与强逆风启动,无二次抖振 | 官方方案页 |
| 恒功率恒力矩 | 支持 | 官方方案页 |
| 深度睡眠模式 | 支持 | 官方方案页 |
数据核实提示:以上参数来自中微半导官方方案页。芯片详细规格以中微半导发布的最新数据手册为准。
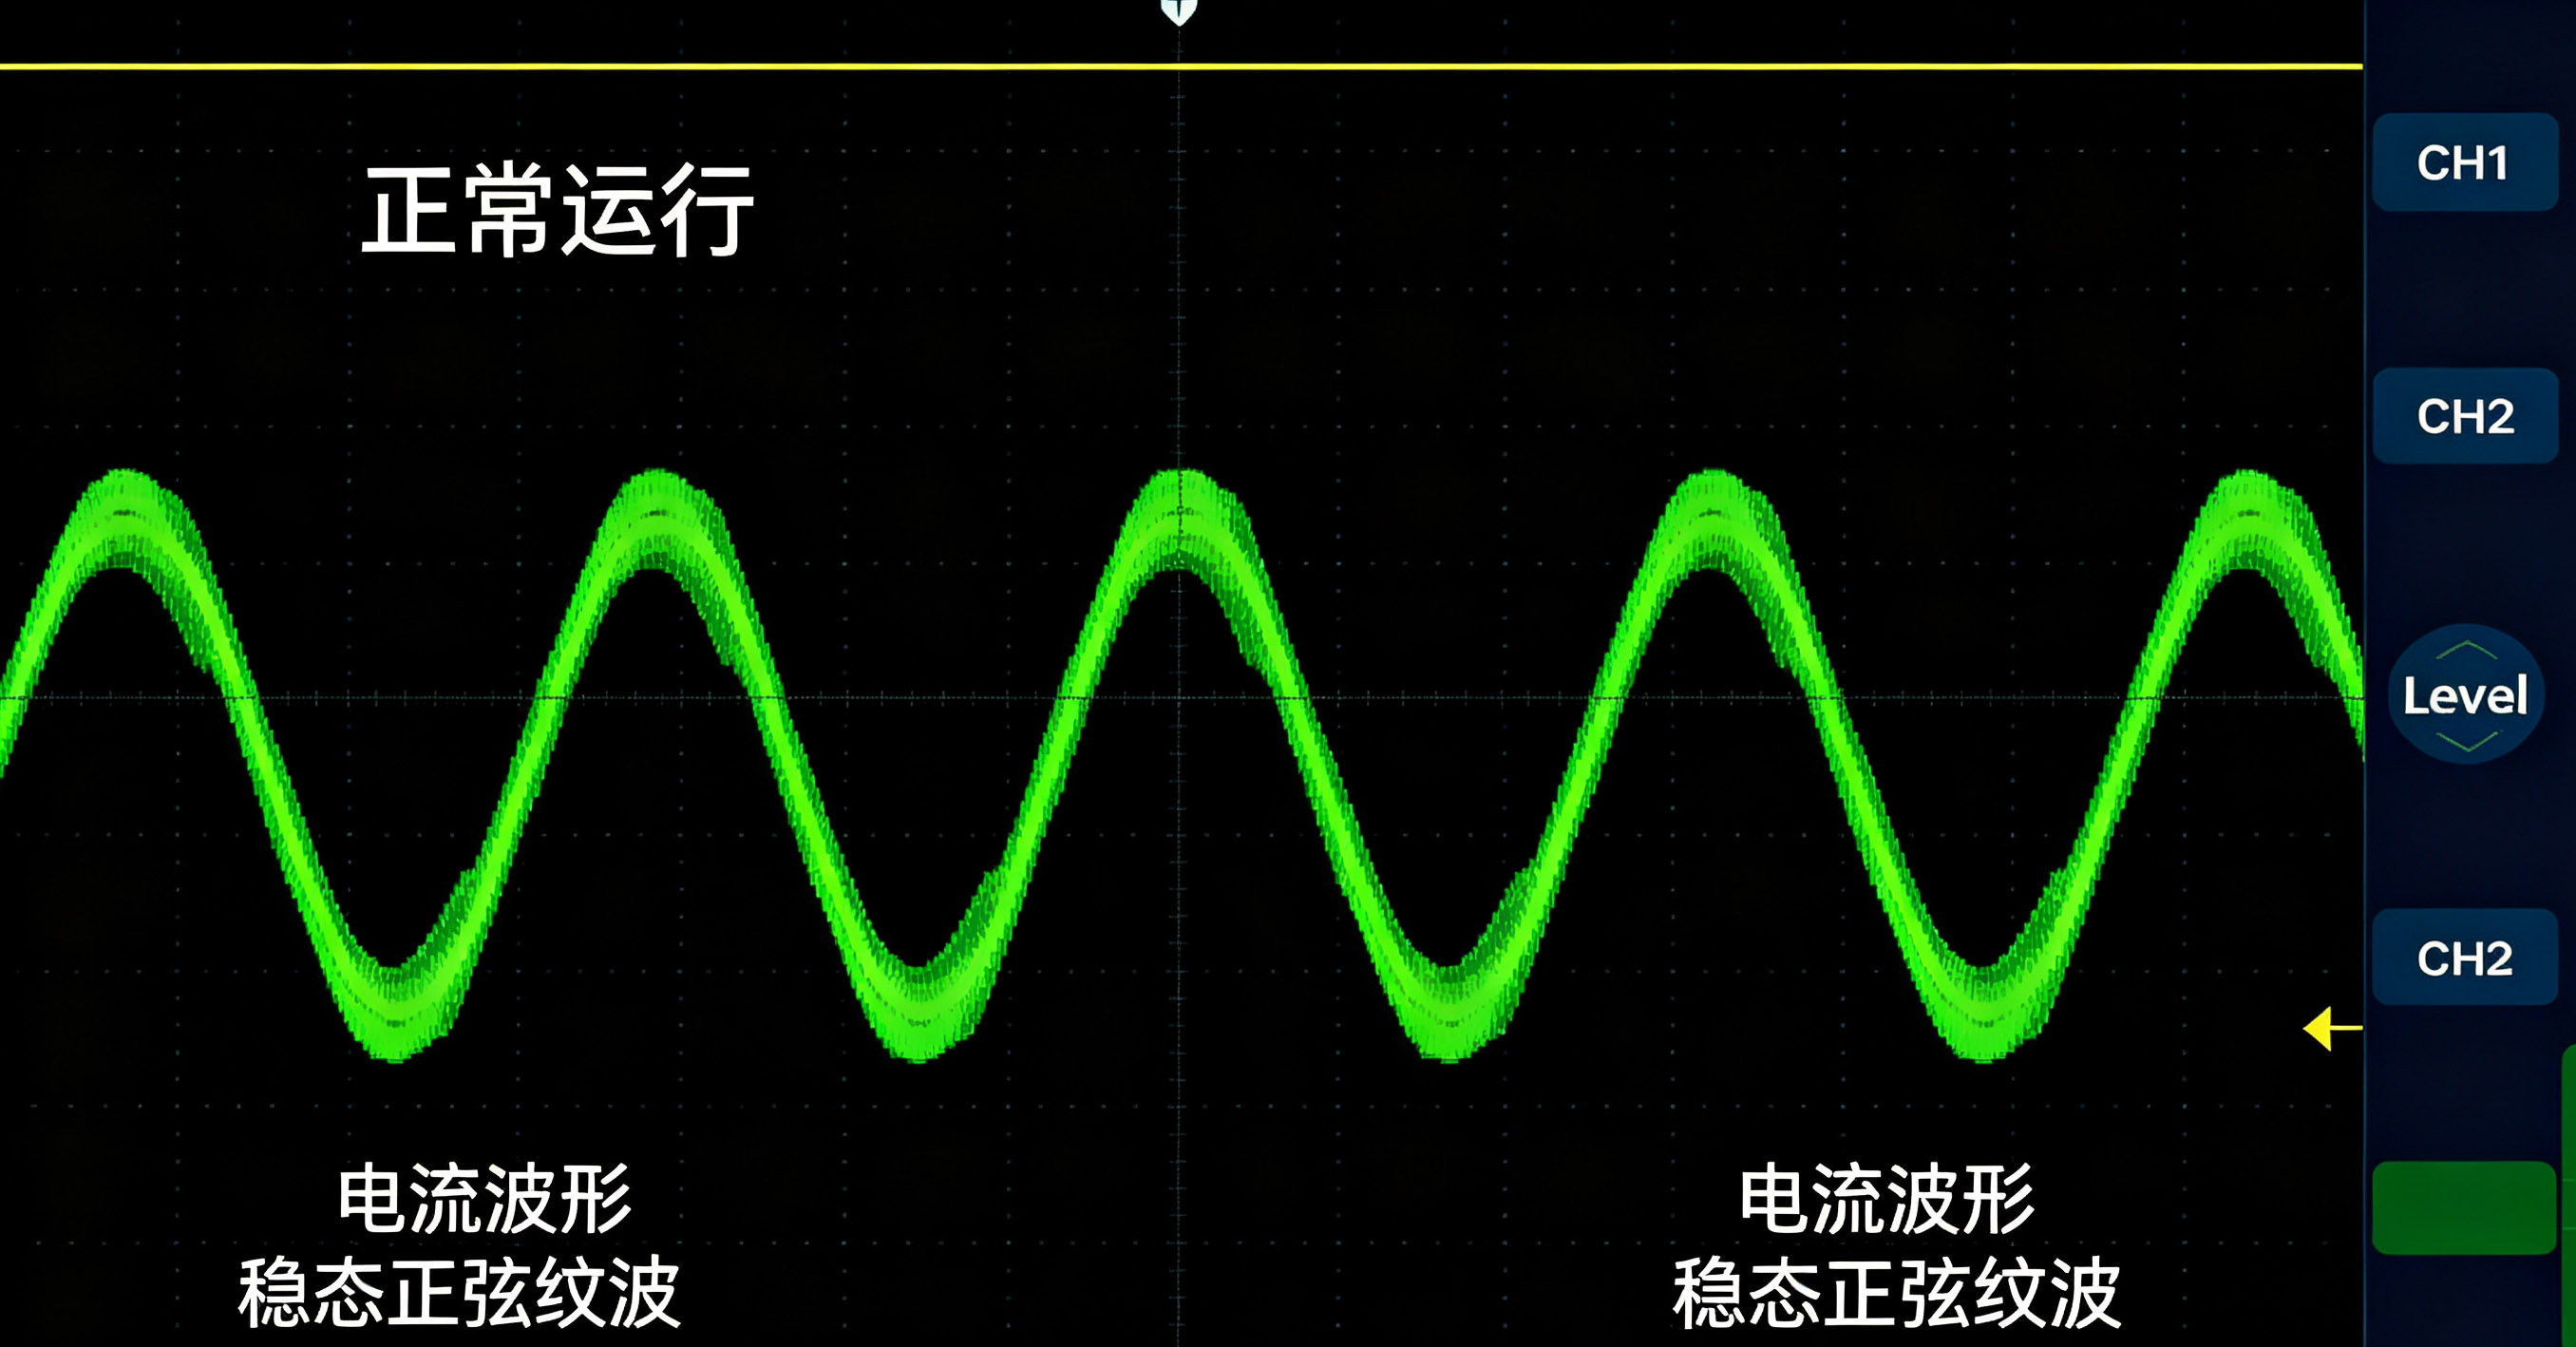
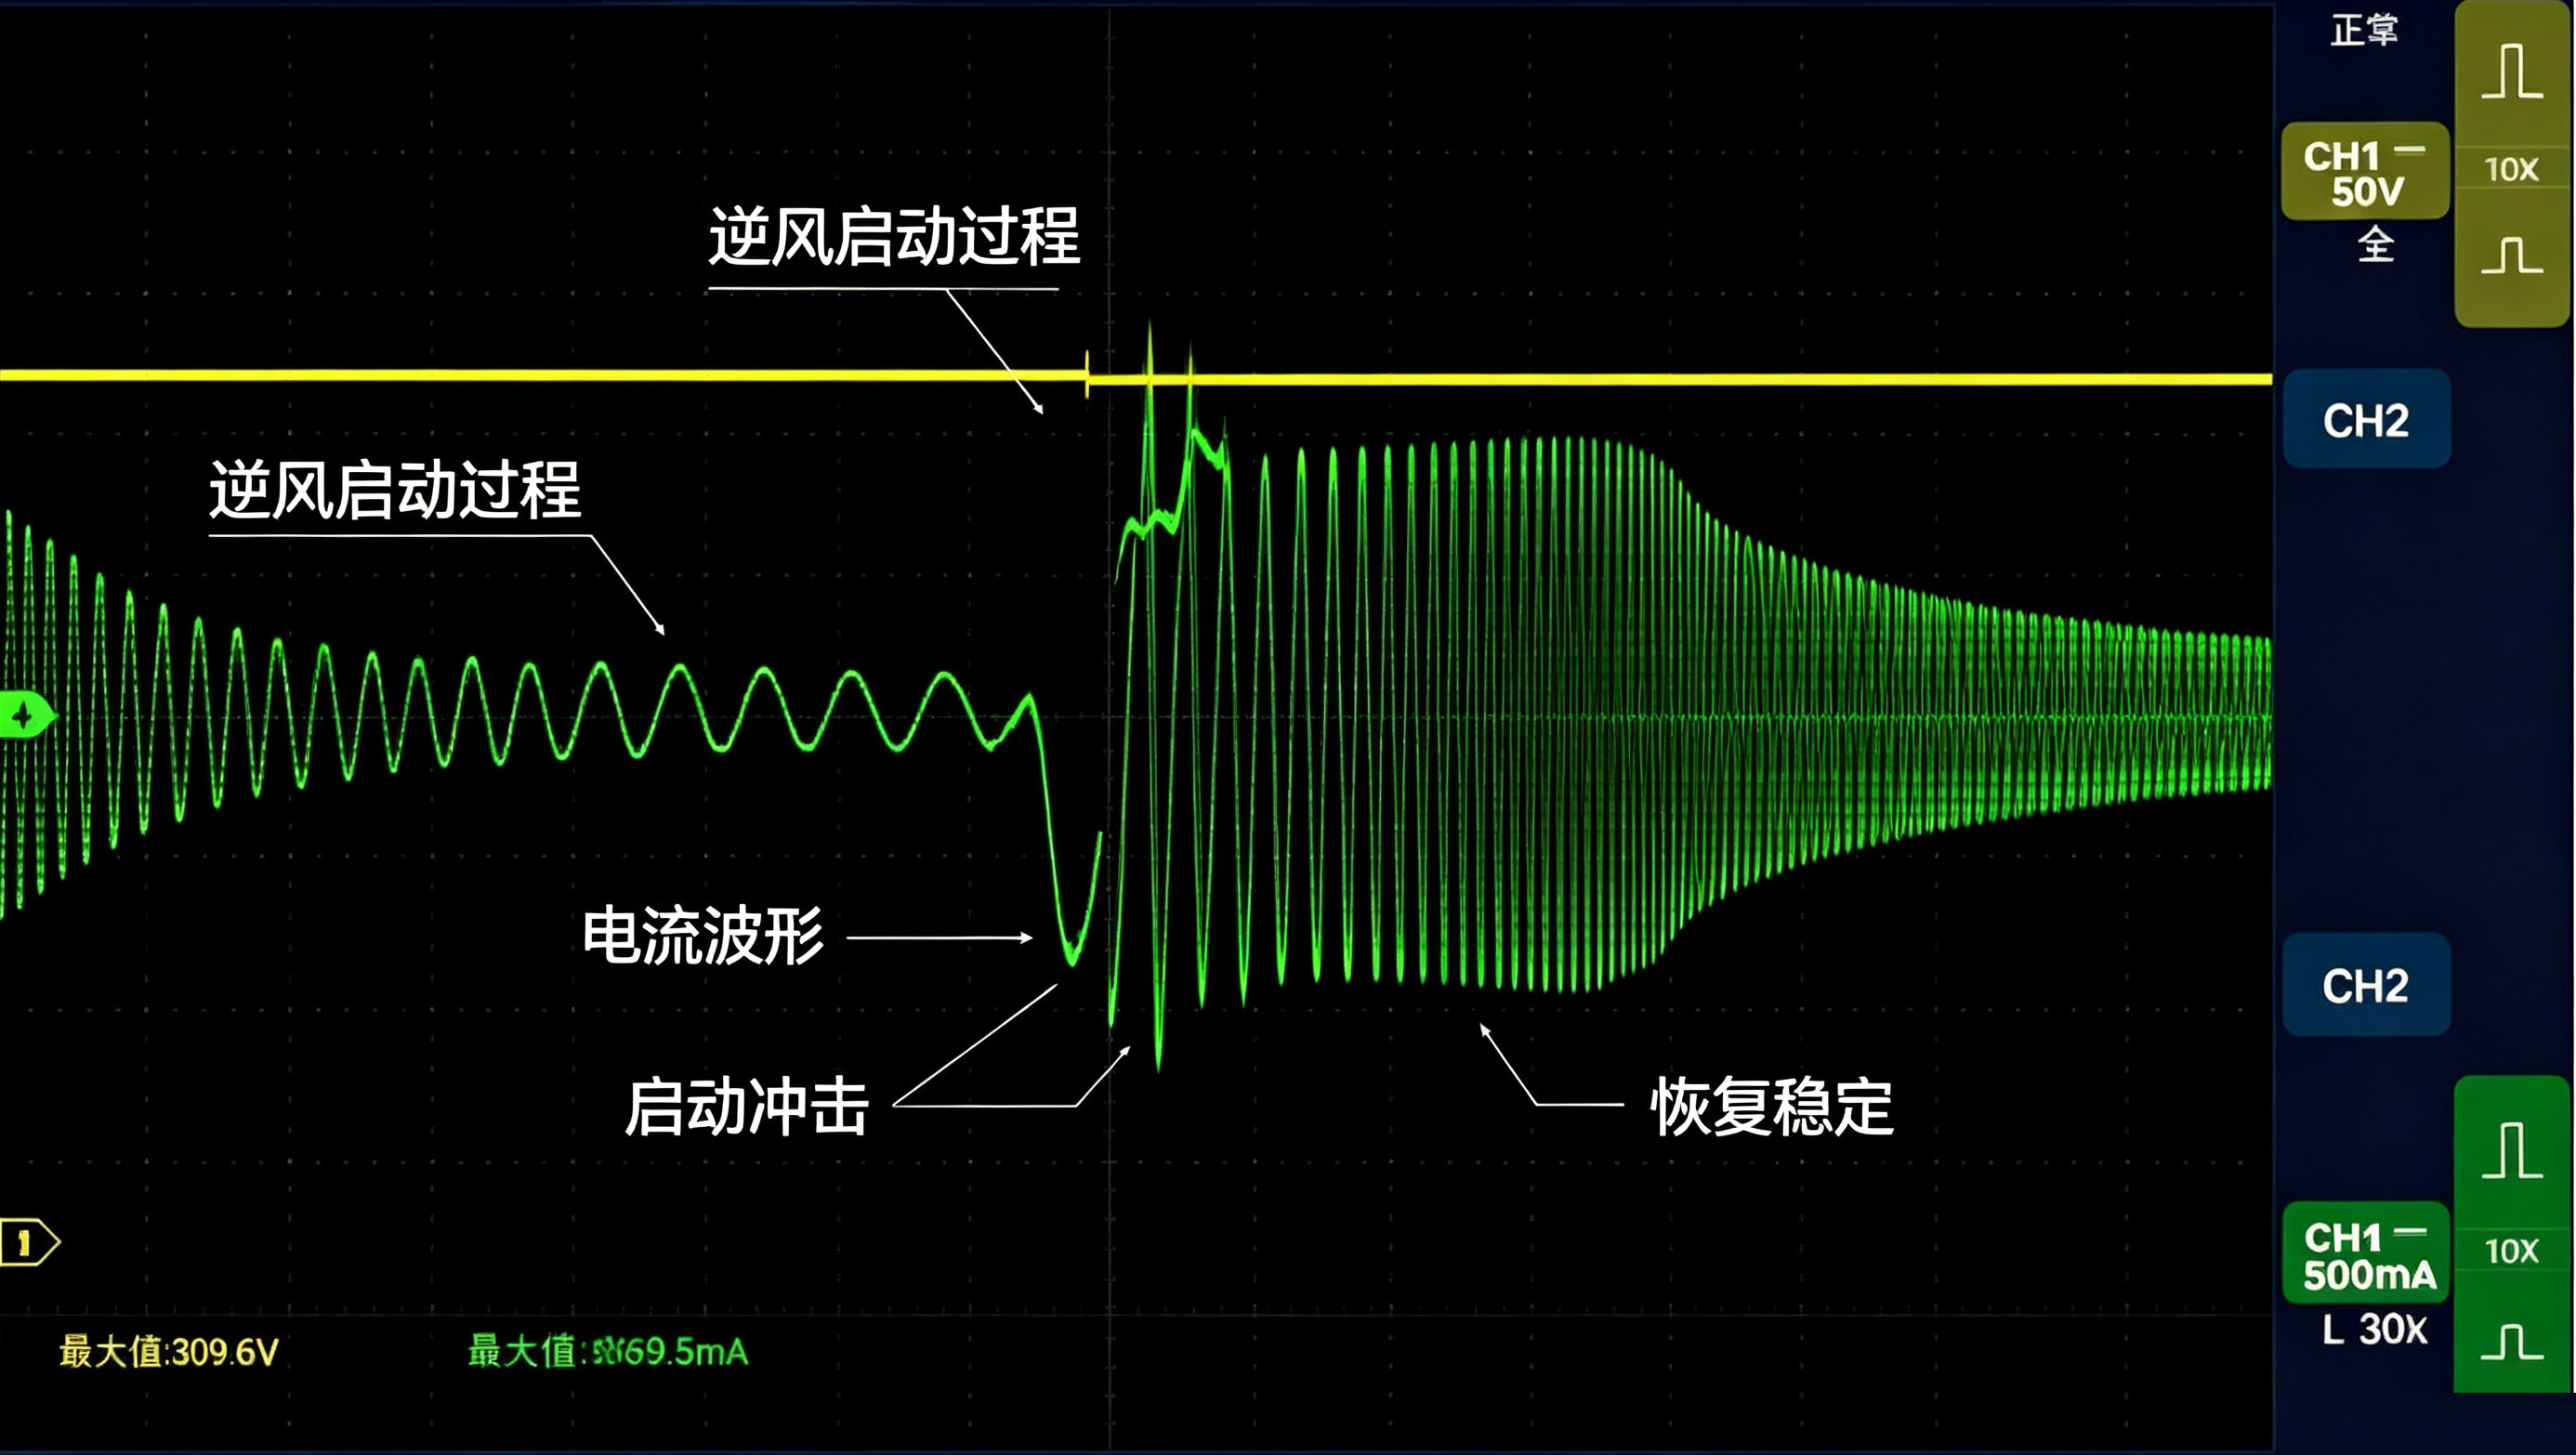 建议从官方方案页截取,展示强逆风工况下的启动过程,标注二次抖振抑制效果。
六、这套方案适合谁,不适合谁
适合
- 中高端家用油烟机:需要恒风压、低噪音、低速清洗功能的产品。
- 已有 FOC 开发经验的团队:三芯片架构需要电机控制、系统调度、触控三块固件独立开发,团队需要有对应能力。
- 产量足够摊薄三芯片成本的项目:三芯片的 BOM 成本高于单芯片,产量低时不划算。
- 对触控抗扰要求高的场景:厨房油污水汽环境,触控误触发是常见投诉点。
不适合
- 成本极度敏感的低端油烟机:单芯片方波方案足够,不需要 FOC。
- 350W 以上的商用油烟机:方案功率上限 350W,超出范围需要另选方案。
- 没有 FOC 开发经验的团队:FOC 算法、无感观测器、三段式启动都需要电机控制经验,学习成本不低。
- PCB 空间极度受限的产品:三芯片占用的 PCB 面积明显大于单芯片。
推断说明:上述"适合/不适合"分析基于方案架构和参数推断,不是原文内容。选型时建议结合具体项目的产量、BOM 预算、团队能力和开发周期综合评估。
七、常见问题 FAQ
选购类
Q1:方案支持多少功率?
输入电压 310Vac,最大功率 350W,PWM 开关频率 16KHz。来源:官方方案页。
Q2:方案适用于商用油烟机吗?
方案功率上限 350W,适配中高端家用油烟机。商用油烟机功率需求通常超出此范围,建议向中微半导确认。
Q3:方案有无官方参考设计和 SDK?
中微半导提供样品、开发套件、完整技术文档、SDK 及本地化技术支持。来源:官方方案页。
技术类
Q4:为什么油烟机方案要用三颗芯片?
三芯片将电机控制、整机调度、触控交互三类任务物理隔离。FOC 算法不占用主控算力,触控抗扰独立于电机噪声,各芯片固件可独立开发和验证。代价是 PCB 面积和 BOM 成本增加。
Q5:CMS32M6610 的主频和存储规格是多少?
ARM Cortex-M0+ 内核,主频 64MHz,32KB Flash,8KB SRAM。工作电压 2.5~5.5V,工作温度 -40~105℃,符合 IEC/UL60730 安规。来源:官方方案页。
Q6:FOC 磁场定向控制的原理是什么?
FOC 通过 Clarke 变换和 Park 变换,把三相交流电流分解为两个直流分量 Id(磁场)和 Iq(转矩),分别用 PI 调节器控制,再经反 Park 变换和 SVPWM 生成六路 PWM 驱动逆变桥。
Q7:无感 FOC 如何估算转子位置?
常见方法有反电动势法(中高速)、滑模观测器(中高速、鲁棒性强)、高频注入法(零速至低速)。油烟机方案通常启动用高频注入或开环拖动,转速升高后切换到反电动势或滑模观测器。
Q8:三芯片架构有什么隐性成本?
三芯片需要两颗芯片之间的通信协议设计和时序协调,PCB 走线和去耦电容增加,三颗芯片的烧录和测试工序也更复杂。对于年产量低的项目,这些成本可能抵消 FOC 算力隔离的收益。
Q9:CMS80F7326 的规格是什么?
增强型 1T 8051 内核,16KB Flash/1KB RAM,内置高抗扰触摸(CS 动静态 10V,最多 18 通道),集成 LED 恒流点阵/矩阵驱动(无需串阻),支持 18 通道 12 位 ADC,工作电压 2.5~5.5V。来源:官方方案页。
Q10:CMS80F2316 的规格是什么?
增强型 1T 8051 内核,16KB Flash/1KB XRAM,集成高精度 OPA/PGA/ACMP,支持 18 通道 12 位 ADC,6 通道增强型 PWM,支持 I²C/UART/SPI(数字功能全映射),工作电压 2.1~5.5V,支持低功耗模式及 96bit 唯一 ID。来源:官方方案页。
应用类
Q11:方案是否支持超低速清洗模式?
支持深度睡眠模式和 75rpm 超低转速清洗模式。来源:官方方案页。
Q12:触控模块的抗干扰能力如何?
CMS80F7326 内置高抗扰触摸,易过 CS 动静态 10V 测试,最多 18 通道。方案整体 EFT>4.5KV、ESD 空气放电>15KV。来源:官方方案页。
八、参考文献
- 中微半导. 高压 FOC 油烟机方案[EB/OL]. https://www.mcu.com.cn/about-news/1034.html, 2026-09-18.
- 中微半导. CMS32M66xx 系列数据手册[EB/OL]. 中微半导官网.
- 中微半导. CMS80F2316 数据手册[EB/OL]. 中微半导官网.
- 中微半导. CMS80F7326 数据手册[EB/OL]. 中微半导官网.
九、获取样品与技术支持
中微单片机开发
-
 中微单片机开发高压FOC油烟机方案,三芯片架构的工程权衡与FOC原理深度解析
中微半导单片机从工程视角拆解中微半导高压FOC油烟机方案:为什么用三芯片而不是单芯片?CMS32M6610无感FOC的坐标变换原理是什么?这套方案适合谁、不适合谁?含12个FAQ。
2026.9.19
-
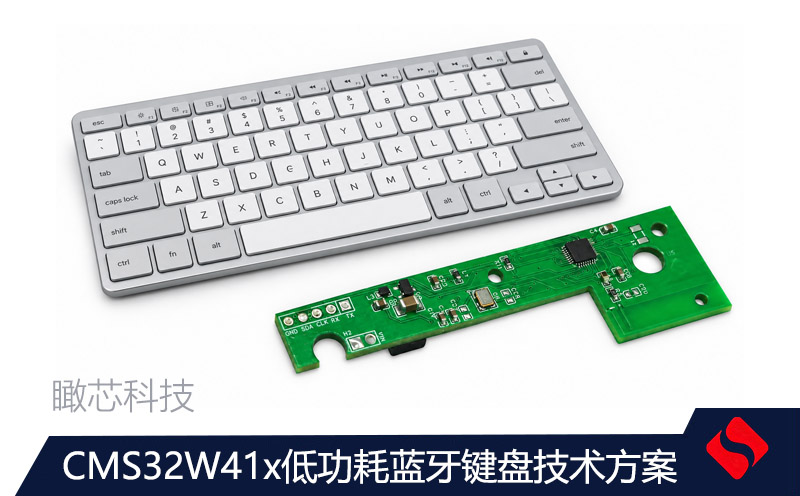 CMS32W41x低功耗蓝牙键盘方案:电路、PCB、代码与测试案例 | 中微半导
基于中微半导CMS32W413/CMS32W414的低功耗蓝牙键盘工程案例,包含官方方案框图、参考电路逻辑、开发套件PCB、矩阵扫描与BLE HID代码、BOM、低功耗状态机、烧录流程及测试计划。
2026.9.14
-
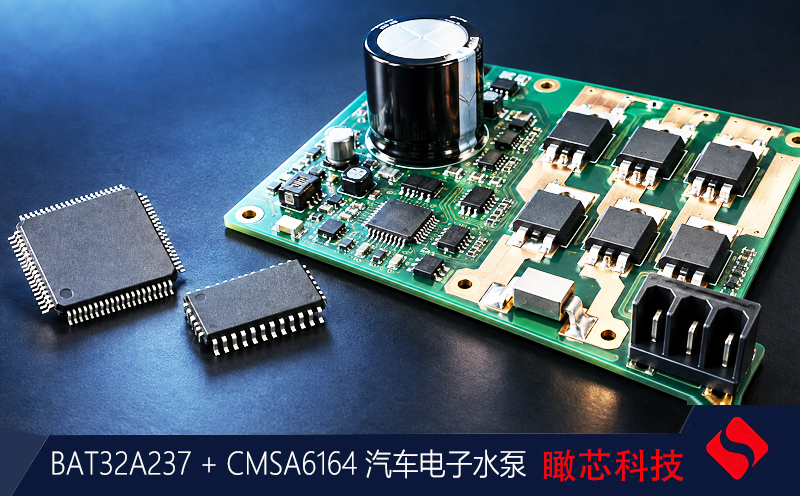 BAT32A237 + CMSA6164 汽车电子水泵:45–150W 无感FOC真实方案与核心代码 | 中微单片机代理
基于中微半导公开英文方案核验的 BAT32A237 + CMSA6164 汽车电子水泵工程案例。包含官方系统框图、可实现的单分流无感FOC功率拓扑、采样与保护要点,以及原创C语言快速环代码框架。
2026.9.13
-
 中微半导体BAT32A237汽车氛围灯方案:LIN自动寻址与RGB控制案例 | 中微单片机代理
BAT32A237汽车氛围灯方案以Arm Cortex-M0+ MCU为控制核心,通过LIN总线与车辆控制端通信。MCU利用GPIO控制上拉和恒流源电路,通过采样电阻、电流放大及12-bit ADCB获得检测结果,再结合软件实现LIN节点自动寻址;三路高精度PWM经过驱动电路控制RGB灯的颜色和亮度结合新能源SUV六节点案例,
2026.9.4
-
 中微半导新品单片机BAT32A253与BAT32A255区别、参数及车规MCU选型|瞰芯科技代理
BAT32A253与BAT32A255有什么区别?瞰芯科技按6个具体订货型号解析封装、GPIO、ADC、触摸、DAC、PGA、LIN 2.2及2.5V至5.5V供电配置,帮助工程师完成车灯、开关、座椅和传感器节点选型
2026.8.26
-
 高转速与大扭矩兼得:中微半导CMS32M6635FA 无感 BLDC 电动工具方案解析 | 瞰芯科技
CMS32M6635FA 无感 BLDC 电动工具方案面向锂电电钻、冲击扳手等应用,集成六路 N 型 MOS 预驱、反电动势检测、PGA、ACMP 和高速 ADC,兼顾高转速、大扭矩、紧凑设计与多重保护
2026.8.17
-
 中微半导-新品发布车规级MCU BAT32A257、BAT32A259 赋能安全、高效、智能汽车应用
中微半导推出BAT32A257、BAT32A259车规级MCU,采用Arm Cortex-M0+内核,最高主频80MHz,支持CAN-FD、LIN 2.2及丰富模拟外设,适用于汽车门窗、车灯、座椅、仪表、传感器和电机控制
2026.9.4
-
 中微单片机FOC矢量控制性能评测:实测数据+选型方案+避坑指南 瞰芯科技代理
中微MCU、CMS32M67xx评测、FOC算法、矢量控制、硬件除法器、MDU加速、PMSM电机控制、BLDC驱动、无感FOC、滑模观测器、电流环、SVPWM、空调压缩机、高速吸尘器、双电机控制、国产电机驱动芯片、STM32替代、电机控制选型
2026.7.17
-
 中微CMS32M5533锂电电钻方案 + CMS8S3680电源控制系统 ——两块板子的完整接线、调试与踩坑记录
分享中微半导体CMS32M5533(ARM M0)锂电无刷电钻驱动方案与CMS8S3680(51核)四路智能电源控制系统的项目实战。涵盖引脚分配、关键参数配置、FOC调试、ADC基准漂移、I2C上拉、烧录脚复用等踩坑记录,附选型建议与成本对比。适合电机控制、电源设计工程师参考。
2026.7.12