
中微半导体BAT32A237汽车氛围灯方案:LIN自动寻址与RGB控制案例 | 中微单片机代理
BAT32A237汽车氛围灯方案以Arm Cortex-M0+ MCU为控制核心,通过LIN总线与车辆控制端通信。MCU利用GPIO控制上拉和恒流源电路,通过采样电阻、电流放大及12-bit ADCB获得检测结果,再结合软件实现LIN节点自动寻址;三路高精度PWM经过驱动电路控制RGB灯的颜色和亮度结合新能源SUV六节点案例,
中微半导体BAT32A237汽车氛围灯方案:LIN自动寻址与RGB控制案例
BAT32A237汽车氛围灯方案以Arm Cortex-M0+ MCU为控制核心,通过LIN总线与车辆控制端通信。MCU利用GPIO控制上拉和恒流源电路,通过采样电阻、电流放大及12-bit ADCB获得检测结果,再结合软件实现LIN节点自动寻址;三路高精度PWM经过驱动电路控制RGB灯的颜色和亮度。
这套方案适用于车门、仪表台和中控区域分布多个灯光节点的汽车座舱。相同硬件安装到不同位置后,可以根据节点所在位置自动分配地址,从而减少专用料号,简化仓储、装配和售后管理。
具体案例:新能源SUV六节点座舱氛围灯
晚上十点,车主带着孩子走近一辆新能源SUV。车辆解锁后,主驾门板上的蓝色灯带率先亮起,随后仪表台、副驾门板和后排灯带依次点亮,形成一条从前排向后排延伸的迎宾光带。进入座舱后,灯光逐渐过渡为柔和的暖白色;车辆切换至运动模式,六个区域又同步变成红色。
这辆SUV在主驾门、副驾门、左右后门、仪表台和中控区域设置了六个氛围灯节点。项目需要解决的关键问题不只是让RGB灯变色,而是让六个外观相同的灯控模块准确识别自己的安装位置。
如果不同位置分别使用固定地址、不同程序和不同物料编号,供应商就要生产多种控制板,整车厂也要分别仓储和配送。一旦装配人员拿错模块,迎宾灯光的点亮顺序便可能发生错误。
工程团队因此采用以BAT32A237为核心的汽车氛围灯方案,让六个位置使用相同的控制模块。模块完成装车并接入LIN总线后,再根据其在线束中的位置自动获得节点地址。
BAT32A237汽车氛围灯应用框图
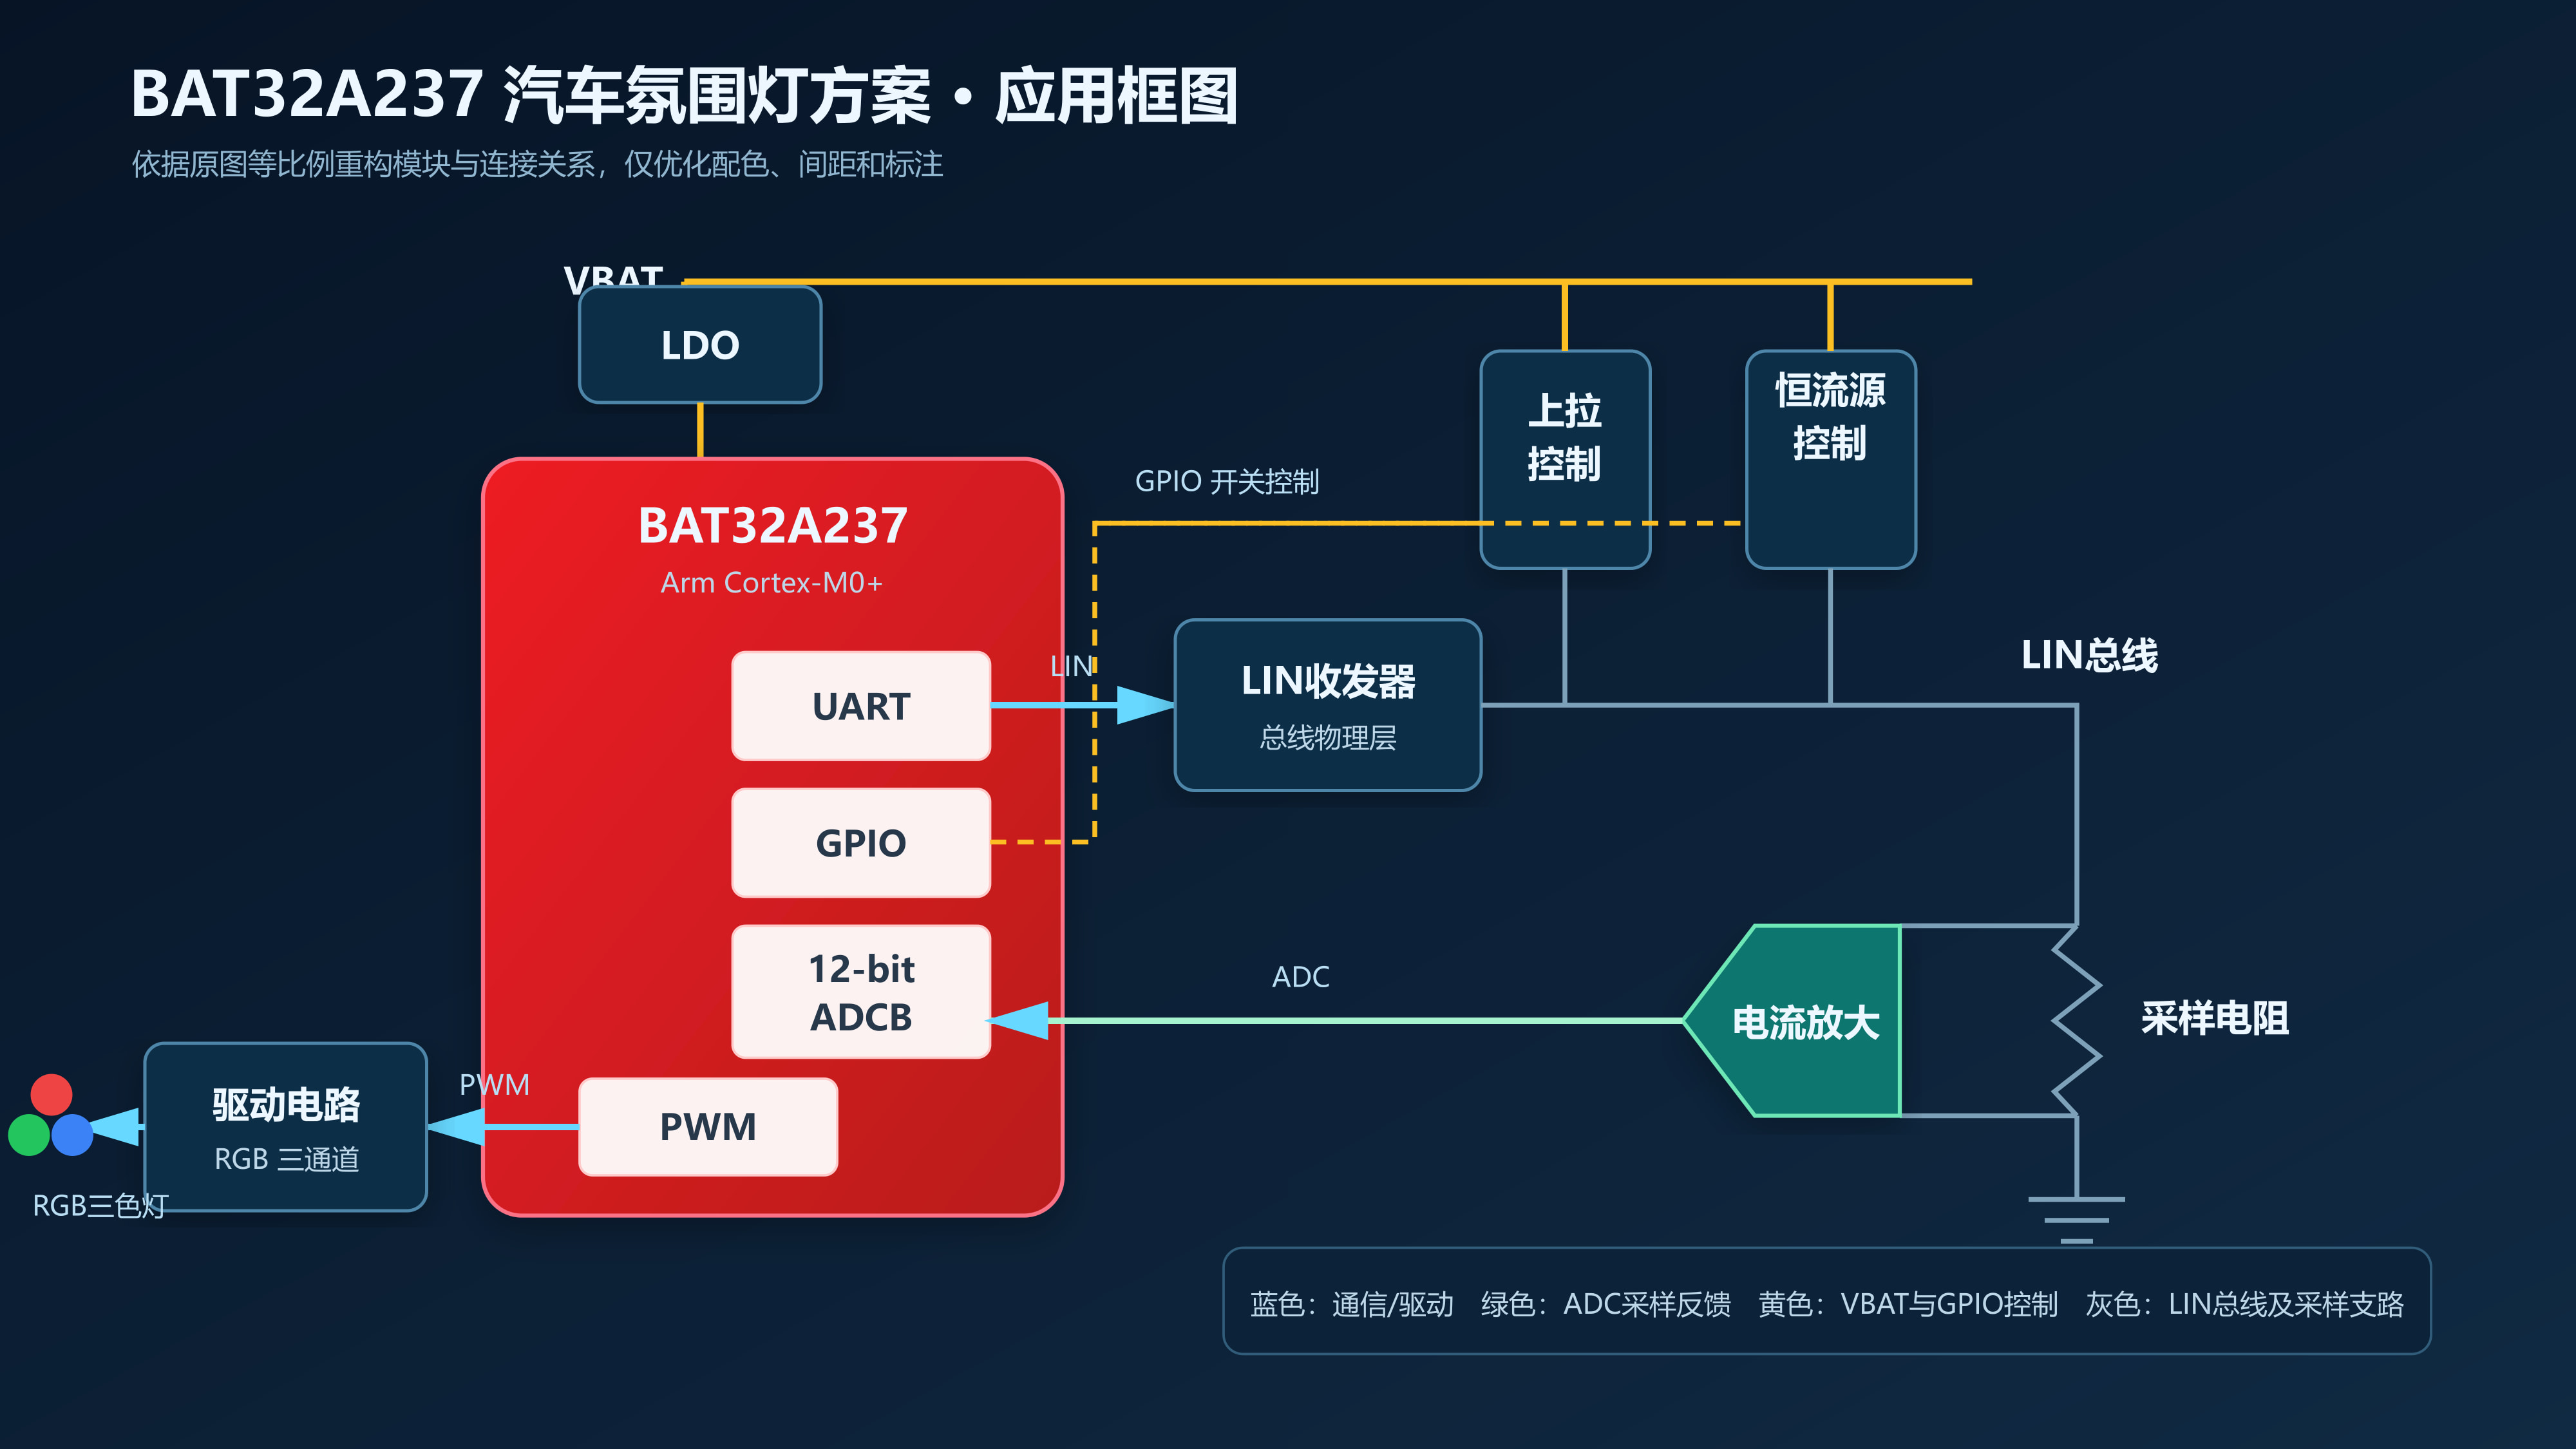
应用框图由供电、LIN通信、自动寻址、电流采样和RGB灯光输出五条功能链路组成:
- 供电链路:车载VBAT经过LDO稳压,为BAT32A237提供稳定电源。
- 通信链路:BAT32A237的UART连接LIN收发器,LIN收发器再接入LIN总线。
- 寻址控制链路:GPIO控制上拉电路和恒流源电路,两路电路与VBAT及LIN总线连接。
- 电流采样链路:电流放大电路检测采样电阻两端的信号,并将放大结果送入12-bit ADCB。
- 灯光输出链路:BAT32A237输出高精度PWM,经过外部驱动电路控制RGB三色灯。
LIN自动寻址是如何完成的?
整车首次上电时,车辆控制端启动节点寻址流程。BAT32A237按照设定时序切换GPIO,使上拉控制和恒流源控制电路进入相应状态。采样电阻将LIN支路中的电流变化转换为电压差,跨接在采样电阻两端的电流放大电路负责提取并放大检测信号,再将模拟信号送入BAT32A237内部的12-bit ADCB。
MCU对ADC结果进行多次采样和平均,再将采样值与量产标定区间比较,由软件判断当前节点在链路中的相对位置并分配地址。同一块灯控板安装在主驾门时可以获得主驾节点地址,安装在右后门时则获得右后门节点地址。
因此,LIN自动寻址并不是简单地在软件中写入固定地址,而是由GPIO开关控制、上拉电路、恒流源、采样电阻、电流放大、12-bit ADCB和软件算法共同完成。
核心代码:ADC采样与节点自动寻址
下面的参考代码对应框图中的GPIO控制、恒流源、上拉电路、电流采样和ADCB处理过程。量产时应根据真实线束、电阻误差、温度和EMC测试结果标定地址区间。
bool ambient_auto_address(const address_band_t *calibration,
                          size_t calibration_count)
{
    uint8_t detected_address;

    /* GPIO控制框图中的上拉和恒流源通路。 */
    hal_pullup_control(true);
    hal_current_source_control(true);

    /* 12-bit ADCB读取电流放大电路输出。 */
    const uint16_t sample = adc_read_average();

    hal_current_source_control(false);
    hal_pullup_control(false);

    if (!address_from_sample(sample, calibration,
                             calibration_count,
                             &detected_address)) {
        return false;
    }

    g_node_address = detected_address;
    hal_store_node_address(g_node_address);
    g_state = NODE_ACTIVE;
    return true;
}
这段逻辑包含三个必要的工程保护点:ADC多次采样、标定区间判断和越界失败处理。当采样值不在有效区间时,节点保持未寻址状态,避免错误地址造成灯光位置混乱。
一条LIN指令如何变成迎宾光带?
完成地址分配后,六个节点可以在同一条LIN总线上被分别控制。车主按下解锁键时,车辆控制端发送迎宾模式命令。LIN收发器接收总线信号,将其转换为BAT32A237能够处理的逻辑电平,再通过UART送入MCU。
BAT32A237解析报文中的节点地址、目标颜色、亮度和渐变时间,判断当前模块是否需要执行动作。主驾节点收到蓝色渐亮指令后,通过PWM端口输出控制信号。外部驱动电路根据三路PWM占空比分别调节红、绿、蓝通道,使灯带呈现目标颜色。
随后,仪表台、副驾和后排节点按照各自地址依次响应。因为每个模块都拥有与安装位置对应的地址,所以车辆控制端能够让灯光按照空间顺序流动,而不是让全车灯带同时突然点亮。
核心代码:LIN灯光命令解析
void ambient_on_lin_frame(const uint8_t frame[8])
{
    enum { CMD_SET_RGB = 0x10, CMD_SLEEP = 0x20 };
    const uint8_t destination = frame[0];
    const uint8_t command = frame[1];
    const bool is_broadcast = (destination == 0xFFu);

    if (!is_broadcast && destination != g_node_address) {
        return;
    }

    if (command == CMD_SET_RGB && g_state == NODE_ACTIVE) {
        const rgb_command_t rgb = {
            .red = frame[2],
            .green = frame[3],
            .blue = frame[4],
            .fade_ms = (uint16_t)frame[5] |
                       ((uint16_t)frame[6] << 8)
        };
        start_rgb_fade(&rgb);
    } else if (command == CMD_SLEEP) {
        const rgb_command_t off = {0u, 0u, 0u, 200u};
        start_rgb_fade(&off);
        g_state = NODE_SLEEP;
    }
}
RGB三色灯如何实现平滑渐变?
车辆进入运动模式时,控制端向节点发送新的颜色参数。BAT32A237在起始颜色和目标颜色之间进行插值,再分别更新红、绿、蓝三路PWM占空比,使各区域平滑过渡为红色。若需要呼吸、渐变或多彩循环效果,MCU只需持续更新PWM参数,无需改变硬件连接。
核心代码:RGB插值与PWM输出
static void update_rgb_output(void)
{
    const uint32_t elapsed = hal_millis() - g_fade_started_ms;

    g_current.red = interpolate_u8(g_start.red, g_target.red,
                                   elapsed, g_target.fade_ms);
    g_current.green = interpolate_u8(g_start.green, g_target.green,
                                     elapsed, g_target.fade_ms);
    g_current.blue = interpolate_u8(g_start.blue, g_target.blue,
                                    elapsed, g_target.fade_ms);

    hal_pwm_write_rgb(pwm_from_u8(g_current.red),
                      pwm_from_u8(g_current.green),
                      pwm_from_u8(g_current.blue));
}
实际项目可以使用经过光学标定的查找表代替简单映射,以补偿LED批次差异、人眼亮度感知差异以及不同内饰材料带来的反射变化。
休眠唤醒如何降低汽车氛围灯功耗?
车辆锁止后,控制端通过LIN总线通知各节点关闭RGB输出并进入休眠。节点先将PWM输出平滑降为零,再使LIN收发器和MCU进入低功耗状态,同时保留LIN唤醒条件,减少车辆长时间停放时对蓄电池的消耗。
车主再次解锁车辆时,LIN总线活动唤醒节点。系统恢复UART通信和PWM输出,并根据已分配的节点地址重新执行主驾先亮、仪表台跟随、后排渐亮的迎宾动画。
核心代码:休眠与LIN唤醒
void ambient_process(void)
{
    update_rgb_output();

    if (g_state == NODE_SLEEP &&
        g_current.red == 0u &&
        g_current.green == 0u &&
        g_current.blue == 0u) {
        hal_lin_transceiver_sleep(true);
        hal_enter_stop_mode();

        /* LIN唤醒后从此处继续运行。 */
        hal_lin_transceiver_sleep(false);
        g_state = NODE_ACTIVE;
    }
}
BAT32A237汽车氛围灯方案的应用价值
- 模块通用化:主驾、副驾、后排和仪表台可以使用相同硬件。
- 简化装配:模块安装后自动获得位置地址,减少专用物料编号。
- 降低错装风险:生产线不必反复区分不同位置的专用控制模块。
- 支持分区控制:各节点拥有独立地址,可以实现迎宾流水和区域提醒。
- 精确调节灯光:三路高精度PWM分别控制红、绿、蓝通道。
- 降低静态功耗:LIN通信支持休眠和唤醒。
- 面向汽车环境:BAT32A237可靠性标准参考AEC-Q100 Grade 1。
常见问题
BAT32A237汽车氛围灯方案为什么需要自动寻址?
自动寻址可以让相同灯控模块在安装后获得与位置对应的节点地址,避免为主驾、副驾和后排分别准备不同硬件或预先烧录不同地址。
LIN自动寻址使用了哪些硬件模块?
主要包括BAT32A237 GPIO、上拉控制、恒流源控制、LIN采样支路、采样电阻、电流放大电路和12-bit ADCB,软件根据采样结果完成节点位置判断与地址分配。
BAT32A237如何控制RGB三色灯?
BAT32A237输出三路高精度PWM,经外部驱动电路分别控制红、绿、蓝通道。改变三路PWM占空比即可混合不同颜色并调节亮度。
参考代码可以直接用于量产吗?
不可以直接用于量产。示例代码用于展示核心控制结构,具体项目仍需适配BAT32A237官方SDK、LIN协议栈、中断、看门狗和故障诊断,并根据线束、电阻误差、温度及EMC测试结果标定自动寻址阈值。
结语
BAT32A237汽车氛围灯方案将LIN通信、休眠唤醒、电流检测、软件自动寻址和RGB PWM调光组合在一套清晰的硬件架构中。在六节点新能源SUV案例中,相同模块可以安装到不同区域并自动获得位置身份,既支持迎宾流水、多彩渐变和驾驶模式联动,也能减少物料种类并简化装配管理。
车主看到的是一条灯带从主驾门板缓缓流向整个座舱;系统背后完成的,则是VBAT供电、LDO稳压、LIN通信、上拉与恒流源控制、电流采样、软件寻址以及RGB PWM驱动之间的一次完整协作。
案例说明:本文以某新能源SUV六节点座舱为典型工程场景,用于说明BAT32A237汽车氛围灯方案的工作过程,不代表中微半导公开披露的具体量产车型。文中代码为基于应用框图编写的硬件抽象层参考实现,不包含或替代BAT32A237官方SDK、数据手册及量产验证。
关于深圳市瞰芯科技
深圳市瞰芯科技是一家以技术驱动与供应链创新为核心的电子元器件服务商。我们深耕行业多年,凭借精准的资源整合、高效的渠道运营与成熟的服务体系,打破传统芯片供应模式,为客户提供更稳定、更透明、更具竞争力的全链路解决方案,助力企业从研发到量产高效落地。
作为中微半导(CMSemicon)官方授权代理商,深圳市瞰芯科技与原厂建立深度战略合作,依托原厂直供渠道确保100%原装正品。从芯片选型、方案设计、技术支持到批量供货、品质管控和售后保障,我们形成完整的闭环服务,以稳定交期、专业响应和高性价比优势,帮助客户降低研发与供应链成本。
瞰芯科技的产品与方案广泛覆盖工业控制、汽车电子、消费电子、医疗设备、新能源和网络通信等高成长领域。我们坚持专业、可靠、长期共赢的理念,持续深耕技术服务与供应链优化,致力于成为中微半导领域值得客户信赖的核心合作伙伴。
如需了解BAT32A237汽车氛围灯方案、获取中微半导芯片资料、申请样品测试或评估定制开发需求,请访问深圳市瞰芯科技官方网站与我们联系。
中微单片机开发
-
 中微单片机开发高压FOC油烟机方案,三芯片架构的工程权衡与FOC原理深度解析
中微半导单片机从工程视角拆解中微半导高压FOC油烟机方案:为什么用三芯片而不是单芯片?CMS32M6610无感FOC的坐标变换原理是什么?这套方案适合谁、不适合谁?含12个FAQ。
2026.9.19
-
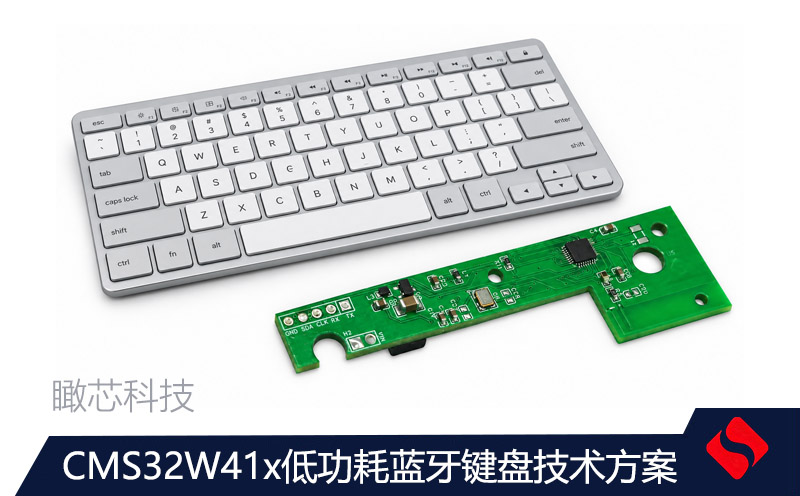 CMS32W41x低功耗蓝牙键盘方案:电路、PCB、代码与测试案例 | 中微半导
基于中微半导CMS32W413/CMS32W414的低功耗蓝牙键盘工程案例,包含官方方案框图、参考电路逻辑、开发套件PCB、矩阵扫描与BLE HID代码、BOM、低功耗状态机、烧录流程及测试计划。
2026.9.14
-
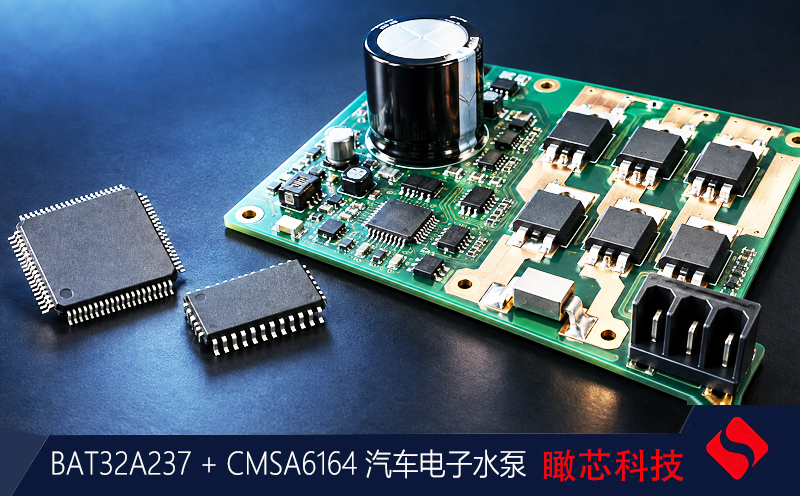 BAT32A237 + CMSA6164 汽车电子水泵:45–150W 无感FOC真实方案与核心代码 | 中微单片机代理
基于中微半导公开英文方案核验的 BAT32A237 + CMSA6164 汽车电子水泵工程案例。包含官方系统框图、可实现的单分流无感FOC功率拓扑、采样与保护要点,以及原创C语言快速环代码框架。
2026.9.13
-
 中微半导体BAT32A237汽车氛围灯方案:LIN自动寻址与RGB控制案例 | 中微单片机代理
BAT32A237汽车氛围灯方案以Arm Cortex-M0+ MCU为控制核心,通过LIN总线与车辆控制端通信。MCU利用GPIO控制上拉和恒流源电路,通过采样电阻、电流放大及12-bit ADCB获得检测结果,再结合软件实现LIN节点自动寻址;三路高精度PWM经过驱动电路控制RGB灯的颜色和亮度结合新能源SUV六节点案例,
2026.9.4
-
 中微半导新品单片机BAT32A253与BAT32A255区别、参数及车规MCU选型|瞰芯科技代理
BAT32A253与BAT32A255有什么区别?瞰芯科技按6个具体订货型号解析封装、GPIO、ADC、触摸、DAC、PGA、LIN 2.2及2.5V至5.5V供电配置,帮助工程师完成车灯、开关、座椅和传感器节点选型
2026.8.26
-
 高转速与大扭矩兼得:中微半导CMS32M6635FA 无感 BLDC 电动工具方案解析 | 瞰芯科技
CMS32M6635FA 无感 BLDC 电动工具方案面向锂电电钻、冲击扳手等应用,集成六路 N 型 MOS 预驱、反电动势检测、PGA、ACMP 和高速 ADC,兼顾高转速、大扭矩、紧凑设计与多重保护
2026.8.17
-
 中微半导-新品发布车规级MCU BAT32A257、BAT32A259 赋能安全、高效、智能汽车应用
中微半导推出BAT32A257、BAT32A259车规级MCU,采用Arm Cortex-M0+内核,最高主频80MHz,支持CAN-FD、LIN 2.2及丰富模拟外设,适用于汽车门窗、车灯、座椅、仪表、传感器和电机控制
2026.9.4
-
 中微单片机FOC矢量控制性能评测:实测数据+选型方案+避坑指南 瞰芯科技代理
中微MCU、CMS32M67xx评测、FOC算法、矢量控制、硬件除法器、MDU加速、PMSM电机控制、BLDC驱动、无感FOC、滑模观测器、电流环、SVPWM、空调压缩机、高速吸尘器、双电机控制、国产电机驱动芯片、STM32替代、电机控制选型
2026.7.17
-
 中微CMS32M5533锂电电钻方案 + CMS8S3680电源控制系统 ——两块板子的完整接线、调试与踩坑记录
分享中微半导体CMS32M5533(ARM M0)锂电无刷电钻驱动方案与CMS8S3680(51核)四路智能电源控制系统的项目实战。涵盖引脚分配、关键参数配置、FOC调试、ADC基准漂移、I2C上拉、烧录脚复用等踩坑记录,附选型建议与成本对比。适合电机控制、电源设计工程师参考。
2026.7.12